เลือก sensor จากคำถาม
| ต้องการรู้อะไร | ข้อมูลที่อาจเหมาะ | สิ่งที่ต้องตรวจ |
|---|---|---|
| รูปทรงและสภาพที่มองเห็น | RGB | แสง เลนส์ ความคมและ overlap |
| ลักษณะการสะท้อนต่างย่าน | Multispectral | band alignment และ radiometric calibration |
| อุณหภูมิหรือรูปแบบความร้อน | Thermal | ข้อมูล radiometric และเงื่อนไขการวัด |
| รูปทรงสามมิติจากระยะ | LiDAR | พิกัด timestamp และการจัดแนว sensor |
ภาพที่ใช้สีแสดงความร้อนอย่างเดียวไม่เพียงพอสำหรับสรุปอุณหภูมิจริง และดัชนีจาก multispectral ต้องมาจาก band ที่เหมาะสม ไม่แทนด้วยภาพ RGB ใส่สี
GSD ไม่ใช่ความถูกต้องของแผนที่
สำหรับภาพมองลงและพื้นราบ GSD โดยประมาณ = H × sensor width / (focal length × image width) โดย sensor width และ focal length ใช้หน่วยเดียวกัน
ตัวอย่างสมมติ H = 100 m, sensor width = 13.2 mm, focal length = 8.8 mm, image width = 4000 pixels จะได้ GSD = 0.0375 m/pixel หรือ 3.75 cm/pixel นี่คือการสุ่มตัวอย่างบนพื้น ไม่ใช่คำรับรองว่าพิกัดคลาดเคลื่อนเพียง 3.75 cm
ความถูกต้องสัมพัทธ์บอกความสัมพันธ์ภายในแบบ ส่วนความถูกต้องสัมบูรณ์ต้องเทียบจุดอ้างอิงที่เหมาะสม จุดที่ใช้ปรับแบบกับจุดตรวจอิสระควรแยกกัน
Pipeline ของข้อมูล
ตรวจภาพและ metadata → calibration/alignment → reconstruction → georeference → ตรวจคุณภาพ → วิเคราะห์ภารกิจ โดยบันทึก CRS และ vertical datum ตลอดเส้นทาง การเปิดข้อมูลคนละระบบพิกัดแล้วเห็นซ้อนกันไม่ได้พิสูจน์ว่าพิกัดถูกต้อง
WebODM/ODM และ COLMAP ใช้ภาพหลายมุมสร้างโมเดล QGIS ใช้วิเคราะห์ raster/vector ส่วน CloudCompare เหมาะกับ point cloud การทำ registration ช่วยจัดแนวแต่ไม่สร้าง ground truth ขึ้นมาเอง
เริ่มโดยไม่มีกล้อง
ใช้ชุด Banana เพื่อเรียน3Dก่อน แล้วจึงใช้ Mygla สำหรับงานที่มีพิกัด ส่วน MicaSense มี sample images และ notebook ให้เรียน radiometry/band alignment ได้ ตรวจ license ของข้อมูลก่อนนำภาพไปแจกต่อ
อ่านต่อและแหล่งอ้างอิง
- น้ำหนักบรรทุก จุดศูนย์ถ่วง และพลังงาน: ต่อจากการเลือกอุปกรณ์ไปสู่ผลต่อสมดุลของลำ พร้อมตัวอย่างคำนวณ
- โหลดแขวนและการวางส่ง: แผนทดลองบนคอมพิวเตอร์และข้อมูลที่ต้องเก็บ
- เอกสารตั้งต้น: DTI, Payload_Concept_Design
- PIX4D GSD และ footprint calculator
- PIX4D relative/absolute accuracy
- WebODM sample datasets
- MicaSense imageprocessing
เนื้อหานี้เรียบเรียงจากเอกสารที่ DTI เอื้อเฟื้อและแหล่งอ้างอิงข้างต้น ตัวอย่างตัวเลขเป็นกรณีเพื่อการเรียนรู้ อ่านกิตติกรรมประกาศและที่มาของเนื้อหา
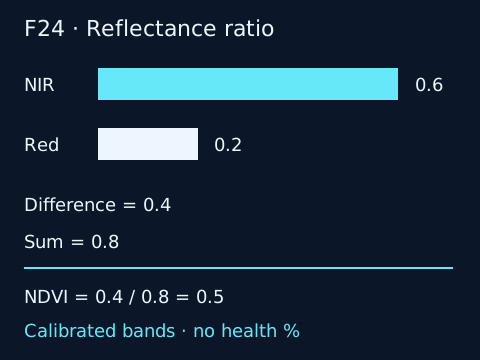
F24: NDVI ใช้ reflectance ไม่ใช่สีจากภาพ RGB
| ตัวแปร | ความหมายและหน่วยเข้า → ออก | ช่วง/แหล่งค่า |
|---|---|---|
| NIR, Red | reflectance ที่ calibrate แล้ว ไร้หน่วย (เข้า) | โจทย์นี้ 0–1; band ตรงตำแหน่งเวลาและพื้นที่เดียวกัน |
| NIR+Red | denominator ไร้หน่วย (คำนวณ) | > 0; ต้อง mask NoData และ saturation ก่อน |
| NDVI | ดัชนีไร้หน่วย (ออก) | −1 ถึง1 ในขอบเขตอินพุตโจทย์; ไม่ใช่เปอร์เซ็นต์สุขภาพ |
ระดับประยุกต์ · คำถาม: reflectance สองแบนด์ต่างกันเมื่อเทียบผลรวมเท่าใด?
NDVI = (NIR − Red)/(NIR + Red)
USGS ใช้นิยามนี้และระบุ Landsat8–9 OLI เป็น NIR band5 กับ Red band4 ข้อมูลในโจทย์ผ่าน calibration และอยู่หน่วยเดียวกันแล้ว ไม่ได้ใช้หมายเลข band นี้แทนคู่มือกล้อง UAV ผลิตภัณฑ์ NDVI ที่เก็บเป็น integer มี scale ของตน ซึ่งไม่ควรนำมาใช้กับ raw reflectance โดยเดา
RGB ธรรมดาไม่มี NIR อย่าใช้ช่องสีแดงแทนสองแบนด์ หากเป็น digital number ต้องทำ scale/offset และ radiometric calibration ที่ตรงผลิตภัณฑ์ก่อน; offset อาจไม่หักล้างใน ratio ต้องจัดแนวแบนด์และตัดเมฆ เงา NoData saturation ตามข้อมูลจริง เมื่อผลรวมใกล้ศูนย์ ratio ไวต่อ noise; (0,0) ต้องคืนไม่มีค่า ไม่ใช่0 NDVI เพียงตัวเดียวไม่วินิจฉัยโรคพืช
ตัวอย่างแทนค่า
NIR=0.6,Red=0.2 ให้ผลต่าง0.4 ผลรวม0.8 จึง NDVI=0.5 ซึ่งเป็นดัชนีไร้หน่วย ไม่ใช่พืชแข็งแรง50%
แบบฝึกเปลี่ยนค่า
เปลี่ยน Red เป็น0.4 โดยคง NIR=0.6 ค่าดัชนีเป็นเท่าใด และมีข้อมูลพอจะระบุโรคหรือไม่?
เปิดเฉลย F24
NDVI=(0.6−0.4)/(0.6+0.4)=0.2 ยอมรับ ±0.000001; ระบุโรคไม่ได้จากตัวเลขนี้ลำพัง ต้องพิจารณาสภาพแสง ชนิดพืช ช่วงเติบโตและข้อมูลสนาม
อ้างอิง: USGS — Landsat Normalized Difference Vegetation Index (P3E08); ตรวจ 26 กันยายน 2569
ใช้ฐาน payload กับ M02 ติดตามพืช
M02 ติดตามพืช ใช้สูตรข้างต้นประกอบการเลือกวิธีจากคำถามผู้รับ ไม่ถือว่า multispectral เหนือกว่า RGB ทุกงาน ต้องตรวจ Red/NIR จริง หน่วย scale/offset คู่มือรุ่นและความเข้ากันได้ของอากาศยาน กล้อง trigger เวลา พลังงาน มวล/สมดุลและซอฟต์แวร์ พร้อมคน เครื่องประมวลผล license/storage และเวลาลงตรวจภาคพื้น หากยังขาดให้มีเจ้าของขอสนับสนุนและสถานะตอบรับ หรือใช้การเดินตรวจ/ข้อมูลเดิมที่มีสิทธิ์
อ่าน เส้นทาง O สำหรับบัญชีชุดและ QA หรือ เส้นทาง D สำหรับ schema และแผนทดสอบ ชุดฝึกเป็นตัวเลขและ metadata ที่แต่งขึ้น ไม่มีผลบิน ประมวลผลหรือ validator ที่ส่งมอบ การมีธง record ไม่รับรอง calibration accuracy ของชุดจริง
ใช้ฐาน payload กับ M04 ตรวจสภาพ
M04 ตรวจสภาพ เปรียบ RGB overview/detail/zoom กับการเพิ่ม radiometric thermal จากคำถามผู้ตรวจเดียวกัน ต้องตรวจคู่มือรุ่น mount/interfaces/เวลา power mass/CG ชนิดไฟล์และวิธี QA พร้อมคน เครื่องประมวลผล license/storage การเข้าถึงและ support ที่ยืนยัน หากยังขาดให้คงข้อค้างหรือใช้ ground/manual ที่ได้รับอนุญาต ไม่ใช้ค่า emissivity/ค่ากล้องหรือระยะใกล้อาคารเป็นค่าสากล
ในทะเบียนสอน I06 มีเพียงคำบรรยาย palette ไม่มี radiometric data/พารามิเตอร์ยืนยัน จึงไม่ให้ °C/ความเสียหาย ทุกแถวไม่มีสื่อแนบ ภาพ AI ไม่ใช่ raw evidence อ่าน แผน O หรือ ข้อเสนอ D เพื่อแยกการตรวจ metadata จากการทดสอบกล้องจริงด้วยเป้าหมายอ้างอิงควบคุมและคู่มือรุ่นจริง
ใช้ฐาน payload กับ M11 ผลิตสื่อ
M11 ผลิตสื่อ เริ่มจากหน้าที่ภาพและผู้รับก่อนเลือกกล้อง/กิมบอล เทียบอากาศยาน การมีชุดเอง/บริการและวิธีกล้องแยกกัน ตรวจ power/mass/CG/mount/control/time/storage กับคู่มือชุดจริง จำนวนพิกเซลหรือความนิ่งไม่ยืนยันองค์ประกอบ สิทธิ์หรือความปลอดภัย อ่าน O แผนถ่ายและส่งมอบ หรือ D อินเทอร์เฟซและแผนทดสอบ ภาพสอน AI ไม่ใช่ผลกล้องหรือการบินจริง
ดาวน์โหลดชุดฝึกสูตรวิศวกรรมและเซนเซอร์ (CSV/JSON พร้อมเฉลย) · ข้อมูลสังเคราะห์สำหรับฝึกคำนวณและตรวจสมมติฐาน