โหลดเปลี่ยนมากกว่าน้ำหนักรวม
โหลดที่ติดแน่นเป็นส่วนหนึ่งของลำ การย้ายตำแหน่งเปลี่ยนจุดศูนย์ถ่วงหรือ CG และความเฉื่อยในการหมุน แม้มวลรวมเท่าเดิม หลักการหา CG คือถัวเฉลี่ยตำแหน่งด้วยมวล โดยใช้กรอบพิกัดเดียวกัน ตามคำอธิบายของ NASA Glenn
ตัวอย่างคำนวณทีละขั้น
สมมติฐาน: ลำพร้อมแบตเตอรี่มีมวล 2 kg และ CG ที่ x = 0 ส่วนโหลด 0.5 kg อยู่ที่ x = 0.20 m กำหนดแกนบวกไปด้านหน้า คิดเฉพาะแกน x และสนามแรงโน้มถ่วงสม่ำเสมอ
m_total = 2 + 0.5 = 2.5 kg
x_CG = (2 × 0 + 0.5 × 0.20) / 2.5 = 0.04 m
CG จึงเลื่อนไปด้านหน้า 4 cm นี่เป็นคำตอบของโจทย์สมมติ ไม่ใช่การยืนยันว่าตำแหน่งนี้อยู่ในขอบเขตของโดรนจริง หากย้ายโหลดกลับมา x = 0 ค่า CG รวมต้องกลับเป็น 0 ถ้าคำนวณไม่ตรง ให้ตรวจหน่วย cm/m และว่ารวมแบตเตอรี่ซ้ำหรือไม่
ดาวน์โหลด ตัวอย่าง CG สามกรณี แล้วเปิดในโปรแกรมตารางคำนวณทั้ง Windows หรือ Linux ใช้สูตรผลรวม mass × x หารด้วยผลรวม mass เพื่อตรวจคำตอบ หรือทดลอง เครื่องมือจุดศูนย์ถ่วงบนเว็บ
F04: จุดศูนย์ถ่วงสามแกนและโมเมนต์
ระดับพื้นฐานถึงประยุกต์ · คำถาม: หากย้ายโหลดออกด้านข้างหรือยกสูง CG เปลี่ยนไปตรงไหน? ให้จุดอ้างอิงเดียวกันกับทุกชิ้นส่วน และใช้ตำแหน่ง CG ของแต่ละชิ้น ไม่ใช่ตำแหน่งขอบกล่อง หลักถัวเฉลี่ยด้วยมวลอ้างจาก NASA, Aircraft Center of Gravity (S05, ตรวจ 26 กันยายน 2569)
M = Σmi
rCG = Σ(miri) / M
τ = r × F; ขนาด |τ| = r F sin θ
Σ หมายถึงบวกทุกชิ้นส่วน และ r เป็นเวกเตอร์ตำแหน่ง (x, y, z) จึงคำนวณค่าเฉลี่ยแยกสามแกน ส่วน × ในสูตรโมเมนต์คือครอสโปรดักต์: แรงที่แนวผ่านจุดอ้างอิงให้โมเมนต์เป็นศูนย์ แม้แรงมีค่ามาก
| ตัวแปร | ความหมาย/หน่วย | เงื่อนไขและแหล่งค่า |
|---|---|---|
| mᵢ, M | มวลชิ้นส่วนและรวม kg | mᵢ ≥ 0, M > 0; ชั่งรวมสาย/ฐานยึดโดยไม่ซ้ำ |
| rᵢ, rCG | พิกัดชิ้นส่วนและ CG, m | ค่ามีเครื่องหมาย; วัดจาก origin และแกนเดียวกัน |
| F | แรง N | ระบุทิศและจุดกระทำจากแบบจำลองแรง |
| r | ระยะเวกเตอร์ถึงจุดกระทำแรง m | วัดจากจุดที่ต้องการหาโมเมนต์ |
| θ, τ | มุมระหว่าง r กับ F, rad; โมเมนต์ N·m | θ ตั้งแต่ 0 ถึง π; ทิศโมเมนต์ตามกฎมือขวา |
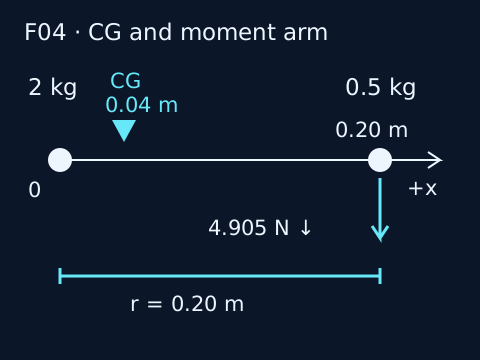
คำอธิบายภาพ: ฐาน 2 kg อยู่ x = 0 โหลด 0.5 kg อยู่ x = 0.20 m และ CG รวมอยู่ x = 0.04 m แกน x บวกไปด้านหน้า ลูกศรน้ำหนักของโหลดชี้ลง ระยะแขน 0.20 m วัดจาก origin ถึงแนวแรง; ภาพใช้ระยะตามสัดส่วนแกน x และไม่แสดงขอบเขต CG ที่ผู้ผลิตอนุญาต
ตัวอย่างสามแกนและการตรวจโมเมนต์
กำหนดกรอบมือขวาสำหรับโจทย์นี้ x ไปหน้า, y ไปซ้าย, z ขึ้น ฐาน 2 kg อยู่ (0, 0, 0) โหลด 0.5 kg อยู่ (0.20, −0.10, 0.06) m ติดแน่นและอยู่ในสนามแรงโน้มถ่วงสม่ำเสมอ
- มวลรวม M = 2 + 0.5 = 2.5 kg
- xCG = (2×0 + 0.5×0.20)/2.5 = 0.04 m
- yCG = (2×0 + 0.5×(−0.10))/2.5 = −0.02 m
- zCG = (2×0 + 0.5×0.06)/2.5 = 0.012 m ดังนั้น CG เลื่อนไปหน้า 4 cm ขวา 2 cm และขึ้น 1.2 cm
- เพื่อดูโมเมนต์เพียงแกนเดียว แยกกรณีโหลดที่ (0.20, 0, 0) m และ g = 9.81 m/s²: น้ำหนัก 0.5×9.81 = 4.905 N ลงล่าง โมเมนต์รอบ origin มีขนาด 0.20×4.905 = 0.981 N·m และชี้แกน +y
สมการโมเมนต์นี้เป็นกลศาสตร์มาตรฐาน ดู OpenStax, Torque ไม่ควรสับสนผลรวม mᵢxᵢ หน่วย kg·m กับโมเมนต์แรงหน่วย N·m การคำนวณ CG ยังไม่ครอบคลุมความแข็งแรงจุดยึด ความเฉื่อย แรงลม หรือโหลดแกว่ง ใช้ บทโหลดแขวน สำหรับข้อจำกัดเพิ่มเติม
แบบฝึก: เปลี่ยนตำแหน่งเพียงแกนเดียว
คงมวลเดิม แต่ย้ายโหลดเป็น (−0.10, −0.10, 0.06) m จงหา CG สามแกน ยอมรับคลาดเคลื่อนไม่เกิน 0.000001 m
เปิดเฉลย F04
xCG = 0.5×(−0.10)/2.5 = −0.02 m ส่วน yCG = −0.02 m และ zCG = 0.012 m เท่าเดิม เพราะไม่ได้ย้ายตามสองแกนนั้น ตรวจ x ได้ในเครื่องมือ CG เดิมโดยใช้หน่วยตามช่องป้อน
ทดลอง เครื่องมือจุดศูนย์ถ่วงเดิม เพื่อเทียบการย้ายโหลดในแนว x; คำนวณ y และ z บนใบงานด้วยสูตรเดียวกัน
แรงขับและพลังงานต้องวัดเพิ่ม
การลอยนิ่งในแบบจำลองอย่างง่ายต้องมีแรงขับรวมสมดุลน้ำหนัก แต่ไม่ได้แปลว่ามีแรงสำรองพอสำหรับเร่ง เลี้ยว หรือรับลม ค่า KV ของมอเตอร์เพียงอย่างเดียวไม่บอกแรงขับของชุดมอเตอร์–ใบพัด–แบตเตอรี่ทั้งหมด
บัญชีพลังงานพื้นฐานคือ P รวม = P ขับเคลื่อน + P อิเล็กทรอนิกส์ + P payload และ E [Wh] = ผลรวมของ P [W] × ช่วงเวลา [s] / 3600 เช่น โหลดไฟฟ้า 12 W เปิด 300 s ใช้พลังงาน 1 Wh ตัวอย่างนี้นับเฉพาะอุปกรณ์ ไม่รวมพลังงานมอเตอร์ และยังใช้ทำนายเวลาบินทั้งลำไม่ได้
แบบฝึกและเกณฑ์ตรวจ
เปรียบเทียบไม่มีโหลด โหลดกลางลำ และโหลดเยื้องศูนย์โดยตรึงเส้นทาง ลม แบตเตอรี่ และตัวควบคุม บันทึกมวล/CG ก่อนดูกราฟแรงขับหรือกระแส ถ้า simulator ไม่มีค่ากระแสที่สอบเทียบแล้ว ให้ระบุว่า “ไม่มีหลักฐานพลังงาน” แทนการสร้างค่าทดแทน
ชิ้นงานผ่านเมื่อคำนวณสามกรณีได้ตรง อธิบายกรอบพิกัดได้ และบอกข้อจำกัดของการประมาณเวลาได้ ต่อด้วย โหลดแขวน หรือ การประกอบรวมระบบ
บรรณานุกรมและแหล่งต้นทาง
ตรวจเอกสารวันที่ 23 กันยายน 2569
- NASA Glenn Research Center. Center of Gravity
- ArduPilot. ardupilot_gazebo: plugin and installation guide
ดาวน์โหลดชุดตรวจคำตอบสูตรพื้นฐาน (JSON) · ข้อมูลสังเคราะห์พร้อมหน่วย ใช้เปรียบเทียบผลคำนวณของตนเอง