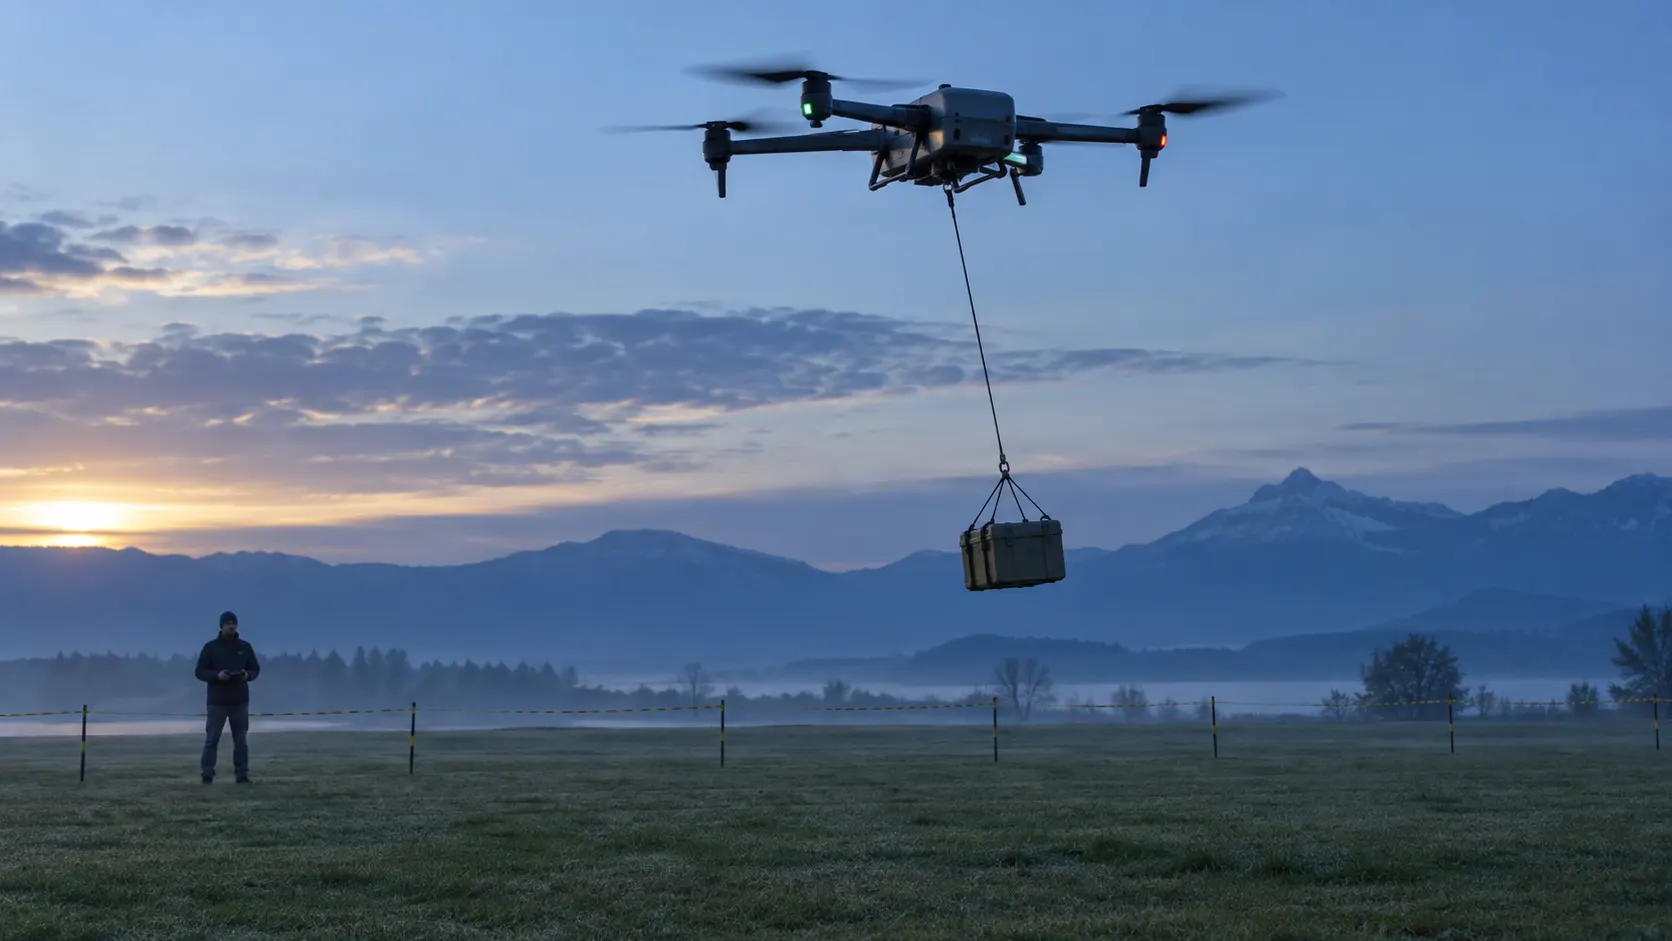
โหลดแขวนเป็นวัตถุที่เคลื่อนแยกจากลำ
เมื่อโดรนเร่งหรือหยุด กล่องที่แขวนอาจยังเคลื่อนต่อและแกว่งกลับมา การเพิ่มมวลเข้าเฟรมอย่างเดียวจึงไม่แทนพฤติกรรมของสายและโหลด ต้องระบุมวล ความยาวสาย จุดยึด แรงต้าน และสมมติฐานว่าสายตึงหรือหย่อนได้
ข้อมูลที่ต้องเตรียม
| ข้อมูล | หน่วยหรือรูปแบบ | ใช้อธิบายอะไร |
|---|---|---|
| มวลและขนาดกล่อง | kg, m | น้ำหนักและการรับลม |
| ความยาวสายและจุดยึด | m, พิกัดบนลำ | รูปเรขาคณิตและการแกว่ง |
| รูปแบบสาย | ตึงตลอด / ยอมให้หย่อน | ข้อจำกัดของแบบจำลอง |
| สถานะรอก/ปลด | เวลาและสถานะ | โหลดเปลี่ยนเมื่อใด |
| การสัมผัสพื้น | แบบจำลองและพารามิเตอร์ | กล่องหยุด ลื่น หรือเด้งอย่างไร |
แบบจำลองที่ถือว่าสายไร้มวลและยาวคงที่เหมาะกับคำถามคนละแบบกับรอกที่เปลี่ยนความยาวระหว่างบิน ระบุสมมติฐานไว้ก่อนเทียบผล
เริ่มทดลองกับ ArduPilot SITL
คู่มือ ArduPilot อธิบายการจำลอง slung payload โดยมี SIM_SLUP_ENABLE และค่าความยาวสาย มวล และแรงต้านจาก SIM_SLUP_LINELEN, SIM_SLUP_WEIGHT, SIM_SLUP_DRAG ตามลำดับ ให้ทำขั้นตอนเตรียม script และรุ่น firmware ตามคู่มือครบก่อนใช้ ไม่ใช่เพียงเปลี่ยนสี่ค่าแล้วถือว่าระบบพร้อม
- เริ่มฉากไม่มีโหลดให้ได้ผลซ้ำ แล้วเก็บ configuration ต้นแบบ
- เปิดโมเดลโหลดที่รองรับ ทดลองเคลื่อนและหยุดด้วยเส้นทางเดิม
- เปลี่ยนความยาวสายทีละค่า เก็บมุมแกว่งสูงสุดและเวลาที่กลับเข้าเกณฑ์นิ่งที่กำหนดไว้
- เพิ่มลมหลังจากอธิบายกรณีไร้ลมได้ แล้วจึงศึกษาเรื่องรอกและพื้น
หากใช้ Gazebo ร่วมด้วย ต้องระบุว่าใครคำนวณแรงจากโหลด เพื่อไม่คิดน้ำหนักหรือแรงตึงซ้ำสองระบบ การเห็น servo output ของรอกยังไม่ยืนยันว่าจำลองสายและการสัมผัสพื้นแล้ว
ชิ้นงานและการต่อยอด
ใช้ แบบบันทึกทดลอง ระบุ physics backend, timestep และ revision ทุกครั้ง หากโหลดแกว่งต่างกัน ให้ตรวจการตั้งค่าก่อนสรุปว่าเป็นผลของความยาวสาย ชิ้นงานผ่านเมื่อมี baseline ตัวแปรควบคุม และเหตุผลของเกณฑ์นิ่ง
งานหลายลำร่วมยกเป็นหัวข้อขั้นสูง ศึกษา FSC Lab เพื่อเข้าใจโมเดลได้ แต่ต้องตรวจ toolchain เก่าและงานย้ายระบบแยก อ่านการใช้ภารกิจใน การลำเลียงเพื่อสาธารณภัย
บรรณานุกรมและแหล่งต้นทาง
ตรวจเอกสารวันที่ 23 กันยายน 2569
- ArduPilot. Adding Simulated Peripherals: Slung Payload / Winch
- FSC Lab / Longhao Qian. px4_command: tethered payload flight control
- ArduPilot. ardupilot_gazebo: plugin and installation guide
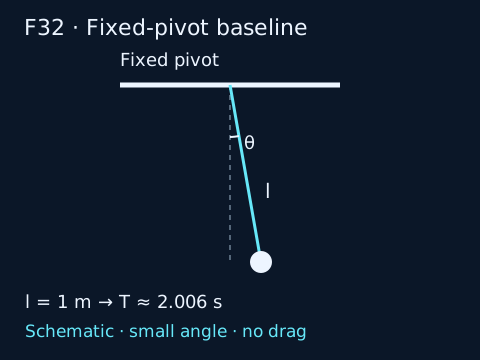
F32: คาบลูกตุ้มที่จุดแขวนนิ่ง
| ตัวแปร | ความหมายและหน่วยเข้า → ออก | ช่วง/แหล่งค่า |
|---|---|---|
| l | ความยาวจาก pivot ถึงจุดมวล (เข้า) m | >0; เชือกตึงไม่ยืด |
| g | ความเร่งโน้มถ่วงที่กำหนด (เข้า) m/s² | >0; ตัวอย่าง9.81 |
| θ | มุมเบี่ยงจากดิ่ง (เงื่อนไข) rad | มุมเล็กจน sinθ≈θ เหมาะกับโจทย์ |
| T | เวลาหนึ่งรอบ (ออก) s | >0; ไม่ใช่เวลาหยุดแกว่ง |
ระดับขั้นสูง · แบบจำลองเพื่อการเรียนรู้ · คำถาม: หากเพิ่มความยาวเชือก คาบแกว่งของลูกตุ้มแบบง่ายเปลี่ยนอย่างไร?
T ≈ 2π√(l/g)
ใช้จุดแขวนนิ่ง เชือกไร้มวลไม่ยืดตึงตลอด มวลเป็นจุด มุมเล็ก และไม่มีแรงต้าน ภายใต้ sinθ≈θ สมการ θ̈+(g/l)θ=0 ให้คาบข้างต้น sqrt(m/(m/s²))=s ไม่มีเกณฑ์มุมสากลที่ทำให้ approximation แม่นตามต้องการทุกงาน ต้องระบุระดับคลาดเคลื่อนที่ยอมรับ
จุดแขวนบนโดรนที่เร่งหรือเคลื่อน ไม่ตรงสมมติฐานนี้ ต้องใช้ coupled dynamics และข้อมูลการควบคุม สูตรนี้ไม่ใช่ค่าจำกัดมุมแกว่ง ไม่บอกเวลาหยุดแกว่ง และไม่ใช้เลือกระยะเชือกเพื่อรับรองการบิน
ตัวอย่างแทนค่า
l=1 m, g=9.81 m/s² ให้ T=2π√(1/9.81)=2.006066681 s การแกว่งครบหนึ่งรอบกลับสู่ตำแหน่งและทิศทางการเคลื่อนเดิม ไม่ใช่จากซ้ายสุดไปขวาสุด
แบบฝึกเปลี่ยนค่า
เปลี่ยน l เป็น4 m โดยคง g และสมมติฐานเดิม คาบเพิ่มกี่เท่า?
เปิดเฉลย F32
T=2π√(4/9.81)=4.012133361 s เพิ่มสองเท่า ยอมรับ ±0.000001 s ไม่ใช่สี่เท่า เพราะคาบขึ้นกับรากที่สองของความยาว
อ้างอิง: OpenStax University Physics Volume1 §15.4 Pendulums (P4A05); ตรวจ26กันยายน2569 ตัวเลขทั้งหมดเป็นโจทย์สังเคราะห์
ดาวน์โหลดชุดฝึกการนำทางและภารกิจขั้นสูง (CSV/JSON พร้อมเฉลย) · แบบจำลองสังเคราะห์พร้อมสมมติฐานและข้อจำกัด