เลือกทักษะก่อนเลือกซอฟต์แวร์
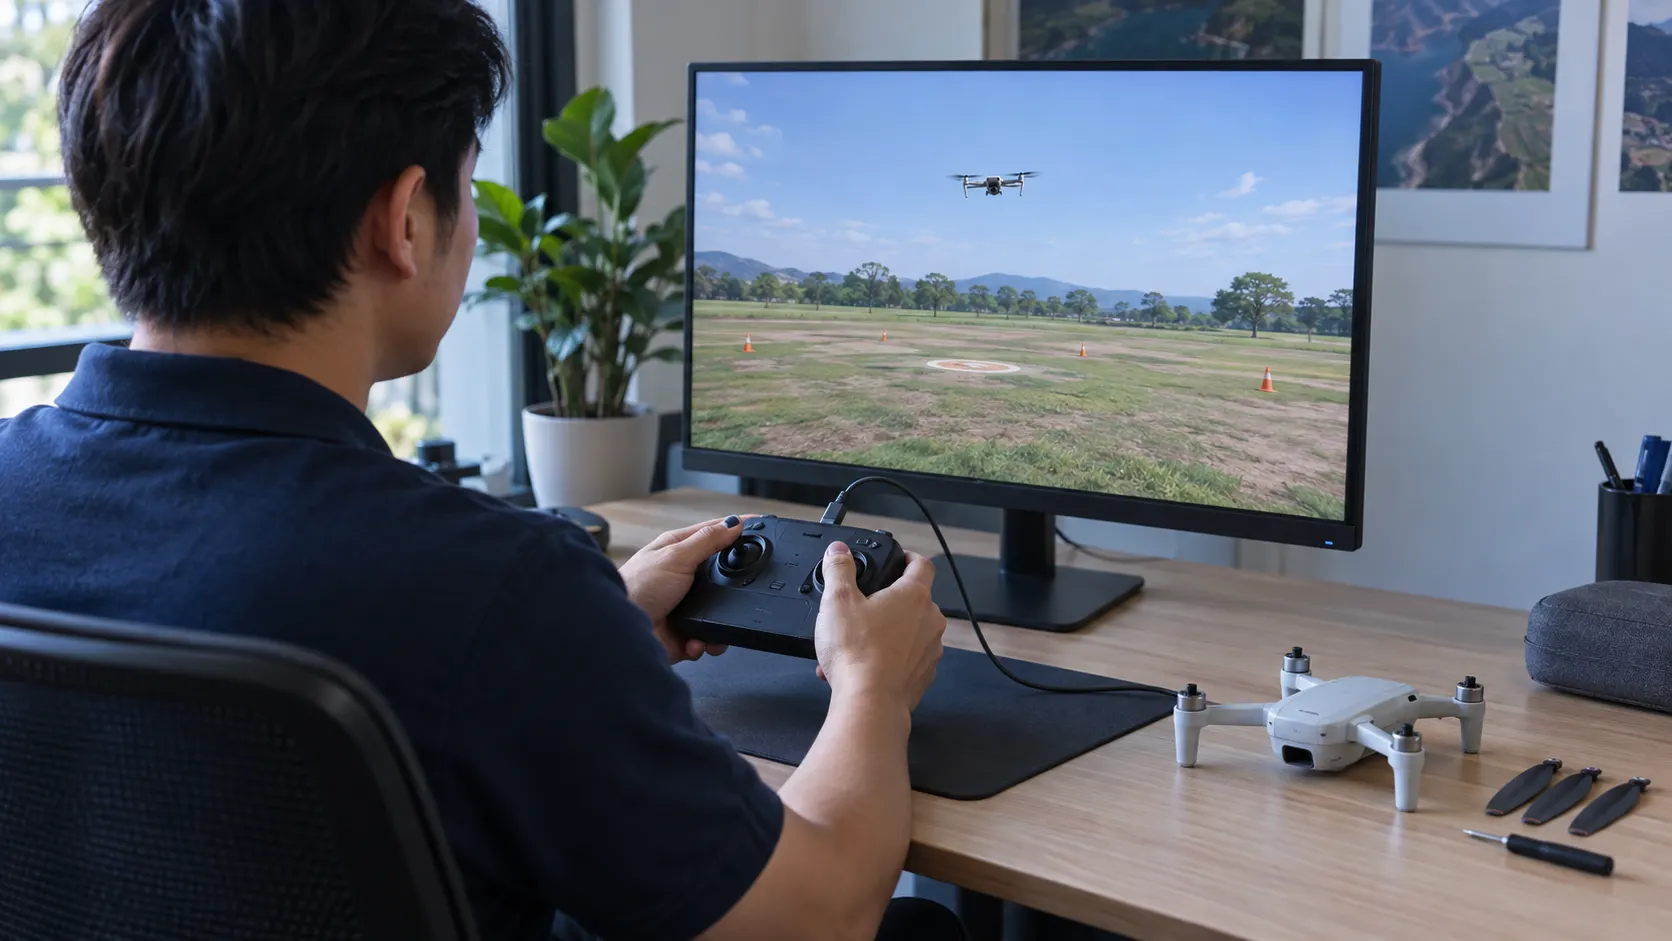
Simulator คือสภาพแวดล้อมจำลองที่ให้เราทดลองโดยยังไม่ต้องปล่อยอากาศยานจริง แต่แต่ละโปรแกรมถูกสร้างมาเพื่อคนละงาน FPV ให้เห็นภาพผ่านกล้องบนลำ การบินมองลำหรือ LOS ให้ฝึกแปลทิศทางจากตำแหน่งผู้ควบคุม ส่วน SITL คือการรันซอฟต์แวร์ควบคุมการบินบนคอมพิวเตอร์ร่วมกับแบบจำลองอากาศยาน
เริ่มจากคำถามว่าอยากควบคุมด้วยมือ วางแผนภารกิจ หรือพัฒนาอัลกอริทึม การเลือกจากความสวยของภาพเพียงอย่างเดียวอาจทำให้ได้เครื่องมือที่ไม่มีรีโมต โหมดบิน หรือข้อมูลบันทึกที่ต้องใช้ ดูขอบเขตตัวอย่างจาก ArduPilot SITL และ VelociDrone
เส้นทางเรียนที่เลือกได้
| เป้าหมาย | เริ่มต้น | หลักฐานการเรียน |
|---|---|---|
| ฝึกมือแบบ FPV | รีโมต USB และซิมที่รองรับ | บันทึกโหมด แกนควบคุม และจำนวนครั้งที่ชน |
| ฝึกมองลำ | ซิมที่จัดมุมผู้ควบคุมบนพื้นได้ | บันทึกความผิดพลาดเมื่อหัวลำหันเข้าหาตัว |
| ทดสอบภารกิจ | SITL และสถานีภาคพื้น | เส้นทางที่ตั้งไว้ เทียบกับเส้นทางใน log |
| วิจัย AI หรือระบบควบคุม | Simulator ที่มี API และเซนเซอร์ที่ต้องใช้ | สคริปต์ รุ่นซอฟต์แวร์ และผลทำซ้ำ |
การผ่านแบบฝึกจำลองยังไม่ยืนยันความพร้อมบินจริง ต้องกลับไปทบทวน คนและทีม กฎหมายการบิน และข้อจำกัดของอากาศยานจริงด้วย
กิจกรรมแรกใน 20 นาที
เขียนเป้าหมายหนึ่งประโยค เช่น “ต้องการฝึกคุมทิศโดยไม่พึ่งการรักษาตำแหน่ง” เลือกตัวเลือกสองรายการจากหน้าเปรียบเทียบ แล้วจดว่ารองรับ OS รีโมต และโหมดที่ต้องการหรือไม่ หากหลักฐานไม่ชัด ให้บันทึกว่า “ต้องตรวจ” แทนการเดา
ชิ้นงานคือรายชื่อสองตัวเลือกพร้อมเหตุผล ข้อจำกัด และลิงก์ต้นทาง เริ่มที่ เปรียบเทียบ Simulator แล้วต่อด้วย รีโมตและการเชื่อมต่อ
หัวข้อในหมวดนี้
- เปรียบเทียบ Simulator: ค้นหา กรอง และเทียบเครื่องมือตามเป้าหมาย พร้อมระบบที่ใช้ สิทธิ์ และข้อจำกัด
- รีโมตและการเชื่อมต่อ: แยกโปรโตคอลวิทยุกับ USB joystick ตั้งแกนและตรวจทิศก่อนฝึก
- เตรียม Windows และ Linux: ตรวจ OS GPU ไดรเวอร์ พื้นที่ และสภาพแวดล้อมก่อนติดตั้ง พร้อมบันทึกผลทดลอง
- ฟิสิกส์และความสมจริง: แยกภาพสวยออกจากโมเดลแรง มวล ลม และความหน่วง พร้อมวิธีทดลองเปรียบเทียบ
- พัฒนา Simulator และ SITL: เข้าใจหน้าที่ของ autopilot simulator GCS และ API ก่อนต่อเป็นระบบทดลอง
- แผนฝึกและประเมินผล: แบบฝึกทีละขั้น พร้อมเกณฑ์สังเกตและไฟล์บันทึกสำหรับเรียนเองหรือผู้สอน
- ดาวน์โหลดและอ้างอิง: รวมแหล่งทางการ สิทธิ์การใช้งาน และแบบบันทึกสำหรับเริ่มทดลอง
บรรณานุกรมและแหล่งต้นทาง
ตรวจเอกสารวันที่ 23 กันยายน 2569