มองลมใต้โดรนก่อนมองสูตร
เมื่อใบพัดผลักอากาศลง อากาศที่กระทบพื้นต้องไหลออกด้านข้างด้วย ลมกดลงใต้ใบพัดเรียก downwash ส่วนลมที่แผ่ไปตามพื้นเรียก outwash พื้นยังเปลี่ยนการไหลย้อนกลับไปหาใบพัด จึงอาจเปลี่ยนแรงขับและกำลังที่ใช้ด้วย งานจำลองของ NASA เรื่อง rotorwash ใกล้พื้น เปรียบเทียบการไหลและแรงที่ระดับความละเอียดต่างกัน ส่วนการทดลองของ NASA/Army วัดความเร็วและทิศของลมแผ่ออก แรงบนตัวลำ และความดันที่พื้นจริง
จบบทนี้ คุณจะบอกได้ว่าต้องวัด แรงขับ และ ลมที่ตำแหน่งใด แยกกันอย่างไร พร้อมจัดตารางเปรียบเทียบความสูงของโดรนได้ ภาพใต้ชื่อบทเป็นภาพประกอบแนวคิดบริบทไทย ไม่ใช่ภาพการทดลองหรือผล CFD
ความสูงที่บอกเป็นสัดส่วน
ให้ h เป็นระยะจากระนาบใบพัดถึงพื้น และ R เป็นรัศมีใบพัดที่กำลังศึกษา จากนั้นเขียน h/R ซึ่งไม่มีหน่วย เช่น R = 0.14 m และ h = 0.28 m ได้ h/R = 2 หากลด h เป็น 0.14 m จะได้ h/R = 1 สองกรณีนี้ตั้งระยะตาม ใบพัดหนึ่งตัว ไม่ใช่ตามความสูงของขาลงจอด และไม่ได้บอกโดยลำพังว่าลมที่ระดับคนยืนแรงเท่าไร
งานวัดของ NASA/Army เปลี่ยนทั้งความสูงและสภาวะแรงขับ แล้วดูตำแหน่งและทิศของลมแผ่ ข้อมูลจากโรเตอร์ขนาดใหญ่เป็นตัวอย่าง วิธีตั้งคำถามและวิธีวัด ไม่ใช่ตัวเลขที่ย้ายมาใช้กับโดรนขนาดเล็กได้ทันที
สมการบอกอะไร และยังไม่บอกอะไร
สำหรับโรเตอร์เดี่ยวที่ลอยนิ่งในอากาศเปิด แบบจำลองจานแรงขับอุดมคติให้ vᵢ = √[T/(2ρA)] โดย T คือแรงขับ (N), ρ คือความหนาแน่นอากาศ (kg/m³) และ A = πR² คือพื้นที่จาน (m²) สูตรนี้ช่วยฝึกหน่วยและดูผลเมื่อเปลี่ยน T หรือ R เท่านั้น เพราะสมมติฐานอากาศเปิดไม่มีพื้นผิวกีดขวาง จึง ไม่ใช่สูตรหาความเร็ว outwash ที่ข้างโดรน อ่านสมมติฐานและลองตัวเลขที่บทจานแรงขับ
เมื่อสนใจใกล้พื้น ต้องพิจารณาสนามความเร็วและความดันที่เปลี่ยนตามตำแหน่ง หากใช้ CFD ให้ระบุผิวพื้น รูปร่างลำและใบพัด/แบบจำลองจาน โดเมน อากาศ รอบหมุน และจุดอ่านผล เช่น T, กำลัง, ความเร็วแนวนอนที่ตำแหน่ง r/R และความสูงเหนือพื้น z/R การคำนวณ Navier–Stokes ต้องตรวจว่าผลนิ่งหรือมีความแปรผันจริง ดูหลักการตรวจผล และNASA เรื่อง iterative convergence
ลองออกแบบการทดลองบนคอมพิวเตอร์
ใช้โดรนจำลองเดียวกัน ตั้งรอบหมุน สมบัติอากาศ และขนาดโดเมนให้เหมือนกัน แล้วเปลี่ยนเฉพาะ h/R เป็น 1, 2 และ 4 บันทึก แรงขับ ความเร็วลมแนวนอน ณ จุดที่กำหนด และการเปลี่ยนเมื่อขยับตำแหน่งจุดวัด คาดการณ์ทิศทางก่อนดูภาพสี หากผลแรงหรือความเร็วเปลี่ยนเมื่อเพิ่มกริดมาก ต้องตรวจการลู่เข้าเชิงพื้นที่ก่อนสรุปตาม NASA Spatial Convergence
| ค่าที่เก็บ | เหตุผล |
|---|---|
| h/R และ r/R ของจุดวัด | ทำให้เปรียบเทียบเรขาคณิตและตำแหน่งได้ |
| T และกำลังที่รอบหมุนเดียวกัน | ดูผลต่อระบบขับเคลื่อน |
| ความเร็วลมแนวนอนที่หลายตำแหน่ง | เห็นพื้นที่ที่ลมแผ่ออกโดยไม่ใช้แรงขับแทนความเร็วลม |
| กริด ประวัติแรง และเงื่อนไขขอบเขต | ตรวจว่าแนวโน้มไม่ได้มาจากการตั้งค่าเชิงตัวเลข |
เริ่มวางแผนและคำนวณ h/R ก่อน แล้วใช้ชุดทดลองด้านล่างดูผลของ h/R = 1 และ 2 ที่รันไว้จริง ส่วน h/R = 4 เป็นโจทย์ออกแบบการทดลองเพิ่มเติม ยังไม่มีผลในชุดนี้
ห้องทดลอง: แรงรวมใกล้กัน แต่ลมเฉพาะจุดอาจต่างมาก
ดาวน์โหลดชุดทดลองพื้น อาคาร และสิ่งบรรทุก พร้อมผล CFD และ Python แตก ZIP แล้วเปิด Terminal ในโฟลเดอร์ชุดทดลอง บน Windows หรือ Linux ใช้ python verify.py ตรวจผลที่ให้มา และ python compare.py --output my-comparison สร้างตารางเปรียบเทียบใหม่ ชื่อโฟลเดอร์ผลต้องยังไม่มี การรัน solver ใหม่ใช้ OpenFOAM 2512 บน Ubuntu 24.04 หรือ Windows ผ่าน WSL ตาม README
กรณีนี้แก้ Navier–Stokes จริงในโดเมนสามมิติขนาด 2 × 2 × 1.6 m มีพื้น no-slip หรือ อากาศที่ติดผิวมีความเร็วเท่าผิวซึ่งหยุดนิ่ง จานรัศมี 0.2 m หนา 0.2 m กำหนดแรงลง 0.02 N เท่าเดิมทุกกรณี ใช้ความหนาแน่น 1.225 kg/m³ และ ความหนืดจลน์ ν = 0.01 m²/s ซึ่งตั้งให้สูงเพื่อการเรียนรู้ ไม่ใช่อากาศปกติ จึงเป็นแบบฝึกจานแรงหนืดใกล้พื้น ไม่มีใบพัดหมุนหรือตัวโดรนจริง
กริดคือการแบ่งโดเมนเป็นเซลล์เล็ก ๆ กริดหยาบใช้ขนาดเซลล์ 0.10 m จำนวน 6,400 เซลล์ ส่วนกริดละเอียดใช้ 0.05 m จำนวน 51,200 เซลล์ ทั้งสองรักษาแรงที่ป้อนเท่าเดิม แม้เซลล์ที่แทนจานกลมมีปริมาตรต่างกันเล็กน้อย จึงต้องพิจารณาการแทนรูปทรงร่วมด้วย
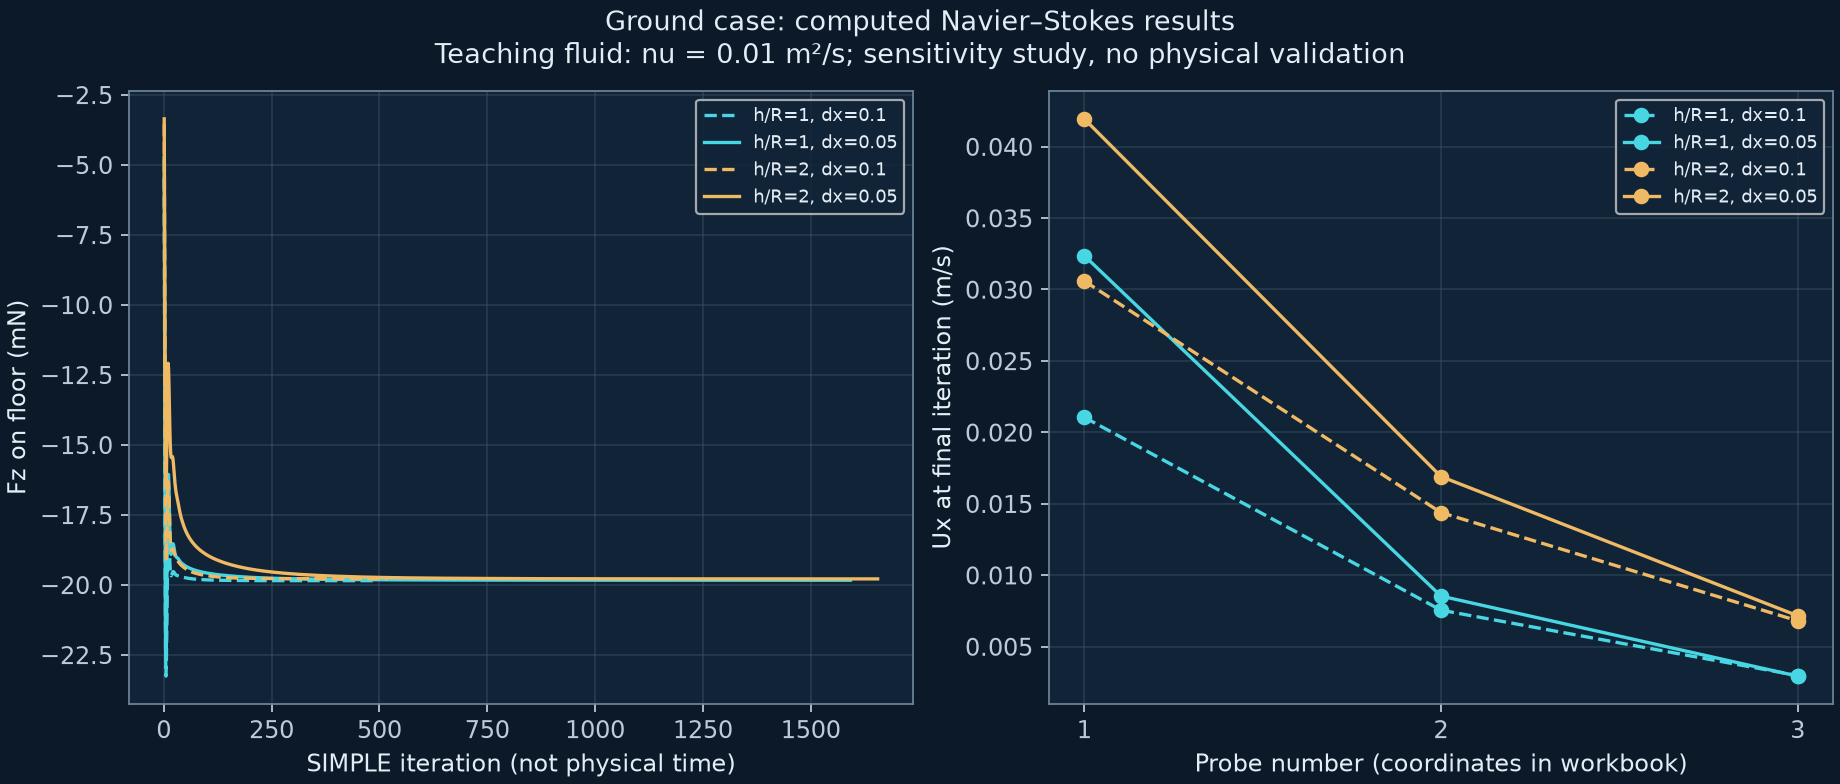
กราฟซ้ายเป็น แรงบนพื้น ไม่ใช่แรงขับที่โดรนผลิต แกนนอนคือรอบแก้สมการ ไม่ใช่วินาที กราฟขวาเป็น Ux ที่จุด 1–3 ซึ่งอยู่ x = 0.4, 0.6, 0.8 m; y = 0 และ z = 0.05 m เส้นประคือกริดหยาบ เส้นทึบคือกริดละเอียด เปิดกราฟขนาดเต็ม
| h/R | Ux จุดแรก กริดหยาบ (m/s) | กริดละเอียด (m/s) | ผลต่างเทียบค่าละเอียด |
|---|---|---|---|
| 1 | 0.02105 | 0.03237 | 34.97% |
| 2 | 0.03059 | 0.04194 | 27.06% |
คำนวณด้วย δ = 100 × |ค่าหยาบ − ค่าละเอียด| / |ค่าละเอียด| เมื่อค่าละเอียดใกล้ศูนย์ให้ดูผลต่างที่มีหน่วยแทนเปอร์เซ็นต์ ในกรณี h/R = 1 แรงรวมบนพื้นต่างเพียง 0.082% แต่ Ux จุดแรกต่าง 34.97% จึงยังสรุปว่ารายละเอียดลมไม่ไวต่อกริดไม่ได้ การดูแรงรวมเพียงค่าเดียวอาจซ่อนความต่างเฉพาะตำแหน่งตามแนวทาง NASA เรื่องกริด
ลองทำ: เปิด results/ground-v1-r1/probes.csv และ ground-v1-r2/probes.csv อ่านแถวสุดท้ายคอลัมน์ probe0_x_m_s แล้วคำนวณ δ ด้วยตนเอง ควรได้ประมาณ 34.97% ตัวตรวจยืนยันว่า solver ผ่านเกณฑ์หยุดเชิงตัวเลขและมีหลักฐานครบ แต่ไม่ได้ยืนยันว่าผลไม่ขึ้นกับกริดหรือแม่นยำกับการทดลองจริง
แรงของจานในชุดนี้ถูกกำหนดไว้ จึงใช้ศึกษาลมและแรงบนพื้นได้ภายใต้แบบจำลอง แต่ ยังใช้หาการเปลี่ยนแรงขับเมื่อบินใกล้พื้นไม่ได้ และไม่ใช้ค่าความเร็วนี้กำหนดระยะปลอดภัยของคน
ต่อยอดที่ การตรวจและส่งต่อแรงสู่ DroneSim: ใช้ผลชุดนี้ฝึกอ่านรายงานความพร้อม โดยแยกแรงบนพื้นออกจากแรงที่กระทำต่อตัวโดรน
แบบฝึกพร้อมแนวคำตอบ
โจทย์: ใบพัดรัศมี 0.12 m อยู่เหนือพื้น 0.24 m หากลดเหลือ 0.12 m ค่า h/R เปลี่ยนอย่างไร และควรเก็บผลอะไรอีกสองชนิดจึงจะพูดเรื่องลมใกล้พื้นได้?
แนวคำตอบ: h/R เปลี่ยนจาก 2 เป็น 1 ควรเก็บความเร็วลมแนวนอน ณ ตำแหน่งที่บอก r/R และ z/R ชัดเจน รวมถึงแรงขับหรือกำลังที่สภาวะเดียวกัน ค่า h/R อย่างเดียวบอกความเร็วลมไม่ได้
ต่อไป: ลมที่เปลี่ยนเมื่อโดรนอยู่ใกล้อาคาร
บรรณานุกรม
- NASA — Simulation of Rotorwash Induced by a Quadrotor in Ground Effect
- NASA/Army — Experimental Investigation of Rotorcraft Outwash in Ground Effect
- NASA — Examining Iterative Convergence
- NASA — Examining Spatial Convergence
- OpenCFD — Semi implicit source
- OpenCFD — Forces และการใช้ความหนาแน่นกับ kinematic pressure
ตรวจแหล่งต้นทาง 26 กันยายน 2569