กำหนดงานและผู้รับผิดชอบก่อนเลือกเครื่อง
บทนี้มีสถานะ เนื้อหาสำหรับการเรียนและ tabletop, pending_field_review: ยังรอผู้ตรวจเฉพาะสาขา ไม่มีผู้เชี่ยวชาญรับรองวิธีปฏิบัติงาน ไม่มีผลบิน ผลกระจายวัสดุ การสอบเทียบ หรือผลทดลองผู้เรียน การเผยแพร่บทและใบงานไม่ปิดเกณฑ์ความพร้อมของ P3 และไม่รับรองความพร้อมปฏิบัติงานจริง
เมื่อได้รับคำขอ ผู้เรียนควรแยกชนิดวัสดุและวิธีที่เหมาะกับงาน เปรียบเทียบระบบทั้งชุด วางคน ทรัพยากรและขอบเขตอ่อนไหว ตรวจข้อจำกัดของหลักฐาน แล้วส่งแผนให้ผู้รับผิดชอบที่มีคุณสมบัติเหมาะกับงานทวน ผลส่งมอบเป็น brief ทางเลือก แผนทรัพยากร ข้อค้าง หลักฐานและประวัติแก้ไข ไม่ใช่คำสั่งพ่นหรือหว่าน
M02 ติดตามพืช ช่วยระบุจุดที่ต้องสืบค้นภาคพื้น ข้อสังเกตหรือ NDVI ไม่เป็นการวินิจฉัยและไม่กำหนดชนิดสาร อัตราใช้หรือความจำเป็นในการใส่วัสดุ เจ้าของโจทย์และผู้เชี่ยวชาญเกษตร/วัสดุต้องให้เหตุผลและเกณฑ์จริงก่อนวางงาน M03
เลือก B ผู้เริ่มต้น เพื่อเขียน brief และเทียบวิธี, O ผู้ปฏิบัติงาน/ผู้วางแผน เพื่อจัดทรัพยากร คัดหลักฐานและส่งงาน หรือ D ผู้พัฒนา/ผู้ปรับแต่ง เพื่อเขียนข้อกำหนดและแผนทดสอบ ทั้งสามเส้นทางทำบนโต๊ะได้โดยไม่ต้องมีโดรนหรือสาธิตพ่นกับฮาร์ดแวร์จริง
ภาพสร้างด้วย AI เพื่ออธิบายบริบท ไม่ใช่พื้นที่ใน CSV ผลบินหรือหลักฐานการใช้วัสดุจริง เปิดภาพบริบทขนาดเต็ม
ตัดสินใจว่าต้องใช้วัสดุหรือไม่ ก่อนเลือกชุด
ภาพหรือดัชนีจาก M02 เป็นเพียงสัญญาณให้ตรวจต่อ ลองตาม กรณีศึกษา S7 จากภาพพืชสู่แผนตรวจ: IMG-A/v1 มีรูปแบบต่างในภาพ แต่ FIELD-A ยังเป็นคำขอเก็บตัวอย่าง ไม่ใช่ผลยืนยัน. ในสถานะนี้ผู้เรียนเสนอจุดตรวจและเจ้าของข้อค้างได้ แต่ยังระบุสาเหตุ ผลิตภัณฑ์ อัตราใช้ หรือคำสั่งกระจายวัสดุไม่ได้
ถ้าโจทย์เกี่ยวกับศัตรูพืชหรือการใช้สาร FAO อธิบายแนวทาง IPM ว่าต้องพิจารณาวิธีจัดการที่เป็นไปได้ ผลต่อพื้นที่และสิ่งแวดล้อม รวมถึงทางเลือกไม่ใช้สารก่อนตัดสินใจ. นี่เป็นหลักคิดให้ตั้งคำถามกับผู้เชี่ยวชาญ ไม่ใช่สูตรตัดสินใจอัตโนมัติหรือคำอนุญาตใช้สารในไทย. ถ้าโจทย์เป็นเมล็ด ปุ๋ย หรือวัสดุอื่น ต้องขอวัตถุประสงค์ หลักฐานพืช/พื้นที่ คุณลักษณะวัสดุ และเกณฑ์จากเจ้าของงานกับผู้รู้ที่เกี่ยวข้องแยกต่างหาก; ไม่เอาแนวทาง IPM ไปยืนยันความเหมาะสมของวัสดุทุกชนิด
กรอบฝึกที่ผู้เรียบเรียงออกแบบมีสองคำถามแยกกัน: ควรทำอะไรกับแปลง และ หากมีเหตุผลรองรับแล้ว จะทำด้วยวิธีและชุดใด. คำถามแรกอาจจบที่เฝ้าดู เก็บข้อมูลเพิ่ม หรือวิธีภาคพื้น โดยไม่ต้องใช้โดรน. คำถามที่สองจึงเข้าสู่การเทียบระบบด้านล่าง และยังต้องตรวจฉลาก/ข้ออนุญาตปัจจุบัน คู่มือ คน ทรัพยากร พื้นที่และห้วงอากาศก่อนงานจริง
แผนภาพเป็นกรอบฝึก ไม่ใช่เส้นทางอนุมัติจริง เปิดผังการตัดสินใจก่อนเลือกชุดขนาดเต็ม
ฝึกเชื่อม KSEC เดิมสามกลุ่มจาก S7 โดยไม่เพิ่มรหัสผลลัพธ์: B เขียน brief ว่าสิ่งใดเห็นจากภาพและสิ่งใดต้องให้ผู้รู้ตรวจ, O ลงทางเลือกไม่ใช้โดรนกับรายการทรัพยากรที่ยังไม่ยืนยัน, D กำหนดให้ field_requested และ image_candidate ไม่เปลี่ยนเป็น application_authorized. เก็บชิ้นงานตาม rubric M03 เดิม; สถานะผลผู้เรียนยัง NOT_RUN จนมีการทดลองจริง
ถ้าเป็นสารกำจัดศัตรูพืช ให้แยกหลักฐานสามทาง
FAO ระบุขอบเขตคู่มือการใช้สารทางอากาศปี 2024 สำหรับผู้กำกับดูแล ผู้ดำเนินงานและผู้ใช้สาร โดยให้ตรวจข้อกำหนดของประเทศควบคู่กัน; หน้าเผยแพร่ WHO ระบุว่าคู่มือนี้ปรับปรุงเรื่องการใช้สารทางอากาศจากฉบับปี 2001. จากขอบเขตที่อ่านได้ ผู้เรียบเรียงจึงออกแบบ สามทางหลักฐานที่ต้องส่งให้ผู้รับผิดชอบทวนแยกกัน สำหรับโจทย์ใช้สาร ไม่ใช่ขั้นตอนหรือเกณฑ์อนุมัติจากคู่มือฉบับเต็ม
| ทางหลักฐาน | คำถามในแผนเรียน | ผู้ที่ต้องยืนยันในงานจริง |
|---|---|---|
| ความจำเป็นและวัสดุ | มีผลตรวจภาคพื้นและเหตุผลเทียบทางเลือกตาม IPM หรือยัง; วัสดุ/ฉลากตรงโจทย์หรือไม่ | เจ้าของงานและผู้รู้ด้านพืช/สารตามงานนั้น |
| ข้อกำหนดและผู้ปฏิบัติ | สถานะอนุญาตของผลิตภัณฑ์ วิธีใช้ สิทธิ์พื้นที่/ห้วงอากาศ และคุณสมบัติคนได้รับการตรวจปัจจุบันหรือยัง | ผู้รับผิดชอบกฎเกณฑ์และการบิน รวมทั้งผู้ใช้สารที่มีคุณสมบัติตามงานจริง |
| ความเสี่ยงนอกพื้นที่และวิธี | พื้นที่ข้างเคียง คน แหล่งน้ำ สภาพขณะทำงาน ระบบ/วิธีตรวจ และแผนพักงานมีหลักฐานเฉพาะพื้นที่หรือยัง | ผู้วางแผนและผู้ตรวจด้านวัสดุ/ความปลอดภัยที่ได้รับมอบหมาย |
สามทางนี้เป็น กรอบจัดคำถามของบทเรียน ไม่ใช่รายการข้อกฎหมายไทยที่ตรวจครบหรือใบรับรองว่าการพ่นปลอดภัย. ถ้าทางใดไม่มีหลักฐานหรือเจ้าของยืนยัน ให้ระบุ hold เฉพาะแผนที่พึ่งทางนั้น; ไม่ใช้ความพร้อมของอากาศยานแทนความพร้อมของวัสดุ คนหรือพื้นที่. สำหรับเมล็ด ปุ๋ยและวัสดุอื่น ต้องกำหนดผู้ทวนและหลักฐานตามชนิดวัสดุจริง ไม่ใช้คู่มือสารกำจัดศัตรูพืชเป็นคำอนุมัติแทน
ผังนี้จัดคำถามเพื่อส่งผู้ทวน ไม่แสดงข้ออนุญาตหรือผลตรวจจริง เปิดผังสามทางหลักฐานขนาดเต็ม
ใน KSEC เดิม B แยกสามทางนี้ใน brief และเขียนข้อที่ยังไม่รู้, O ระบุเจ้าของหลักฐาน/เงื่อนไข hold ของแต่ละทางในแผนและการส่งมอบ, D กำหนดข้อทดสอบว่าหลักฐานทางหนึ่งไม่เลื่อนสถานะอีกทางเป็น confirmed อัตโนมัติ. ใช้รหัส APP-M03-B/O/D ที่มีอยู่และ rubric เดิม; ไม่มีการเพิ่มผลประเมินผู้เรียน
แยกของเหลว วัสดุเม็ด และทางเลือกภาคพื้น
งานพ่นของเหลวต้องมีระบบของเหลวที่เข้ากันได้กับวัสดุและงาน ส่วนการหว่านเมล็ดหรือปุ๋ยเม็ดต้องมีระบบวัสดุเม็ดที่รองรับคุณลักษณะวัสดุนั้น ชื่อ “โดรนเกษตร” ความจุถัง หรือการติดโมดูลได้อย่างเดียวไม่พิสูจน์ความเข้ากันได้ของทั้งระบบ และไม่ทำให้วัสดุต่างชนิดใช้วิธีสอบเทียบเดียวกัน
ใช้เกณฑ์เดียวกันกับทุกทางเลือก โดยเปิด บทเลือกชุด C01–C10, การประกอบรวมระบบ และ มวล/CG ประกอบ ช่องที่ไม่มีหลักฐานต้องคง “รอยืนยัน” พร้อมเจ้าของข้อค้าง
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| เกณฑ์ร่วม | ระบบเฉพาะของเหลวที่เข้ากันได้ | ระบบเฉพาะวัสดุเม็ดที่เข้ากันได้ | ทางเลือกภาคพื้น/บริการที่เหมาะกับงาน |
|---|---|---|---|
| โจทย์และวัสดุ | เจ้าของโจทย์/ผู้ตรวจระบุวัตถุประสงค์และชนิดของเหลวที่อนุญาต | แยกเมล็ด ปุ๋ยเม็ดหรือวัสดุอื่นตามคุณลักษณะจริง | ตรวจว่าคน/เครื่องมือ/วิธีส่งผลตามโจทย์เดียวกันได้หรือไม่ |
| ความเข้ากันได้ | คู่มือรุ่น ลิงก์กำลัง การควบคุม ชิ้นส่วนสัมผัสวัสดุ และ FW ต้องรองรับ | อากาศยาน โมดูลกลไก วัสดุ ชุดควบคุมและ FW ต้องรองรับร่วมกัน | คู่มือเครื่องมือ วัสดุและความชำนาญผู้ใช้ต้องรองรับ |
| มวลและ CG | ตรวจทั้งชุดและสภาพโหลดที่เปลี่ยน ไม่ใช้มวลถังอย่างเดียว | รวมโมดูล จุดยึดและโหลดที่เปลี่ยน ตรวจขอบเขตตามคู่มือ | ตรวจโหลด การขนย้ายและข้อจำกัดเครื่องมือของวิธีนั้น |
| พื้นที่และสภาพ | ทวนอากาศขณะทำงาน พืช/downwash ขอบเขตและบริเวณอ่อนไหว | ทวนสภาพวัสดุ พื้นที่ พืช ลมและขอบเขตตามวิธีจริง | ทวนการเข้าถึง พื้นที่อ่อนไหว สภาพดิน/เส้นทางและอากาศ |
| หลักฐานวิธี/สอบเทียบ | วิธีตรวจการไหลและผลรับตามคู่มือ/วัสดุจริงพร้อมรุ่นและผู้ทวน | แยก tare/empty/flow และข้อมูลเฉพาะวัสดุตามคู่มือ | วิธีตรวจปริมาณ/ผลที่ผู้ตรวจยอมรับของเครื่องมือจริง |
| คนและทรัพยากร | ผู้ใช้/ผู้ช่วย ผู้ดูวัสดุ ชาร์จ จัดหา น้ำสะอาดเมื่อวิธีกำหนด และการเก็บของเสีย | ผู้ใช้/ผู้ช่วย วัสดุ จัดหา พลังงานและการจัดเก็บ/เก็บคืน | คน เครื่องมือ ขนส่ง สนับสนุนและเวลาได้รับการยืนยัน |
| บำรุงรักษา | วิธีตรวจ/ทำความสะอาด/จัดเก็บตามคู่มือและข้อกำหนดวัสดุ | วิธีบำรุงกลไก/จัดเก็บเฉพาะระบบและวัสดุ | วิธีบำรุงเครื่องมือและจัดการวัสดุของทางเลือกนั้น |
| ต้นทุนทั้งงาน | เครื่อง โมดูล คน วัสดุ พลังงาน ฝึก ซ่อม QA การจัดการของเสียและส่งงาน | ใช้หัวข้อต้นทุนเดียวกัน รวมการเปลี่ยนโมดูล/วัสดุและการทวน | รวมคน เครื่องมือ การเข้าถึง QA และข้อจำกัดเวลา ไม่แต่งราคา |
| พัก/แผนสำรอง | หลักฐานหรือทรัพยากรไม่พอให้ hold/replan หรือขอเจ้าของทรัพยากร | เปลี่ยนวัสดุ/โมดูลโดยยังไม่ทวนให้ hold ไม่ใช้ template เดิมโดยเงียบ | ใช้เมื่อผู้รับผิดชอบยืนยันว่าตอบโจทย์ได้ หรือคงพักงาน |
Multirotor อาจเป็นทางเลือกเมื่อรูปแบบงานและชุดกระจายวัสดุที่รองรับเหมาะกับพื้นที่ Fixed-wing หรือ VTOL อาจเหมาะกับงานบางเงื่อนไขเมื่อการขึ้นลง รูปแบบบิน ระบบบรรทุกและวิธีปล่อยได้รับการตรวจร่วมกัน ต้องดูคู่มือรุ่นจริง ไม่สรุปความสามารถ ระยะบินหรืออัตราทำงานจากประเภทอากาศยาน เครื่องที่ทำแผนที่ได้ไม่ได้มีความสามารถกระจายวัสดุโดยอัตโนมัติ
แผนภาพเป็นกรอบเปรียบเทียบเพื่อการเรียน ไม่ใช่การรับรองระบบหรือวัสดุ เปิดแผนภาพเลือกวิธีขนาดเต็ม
คน ทรัพยากรและขอบเขตต้องมีผู้ยืนยัน
แผนต้องระบุเจ้าของคำขอ เจ้าของพื้นที่ ผู้ตรวจเกษตร/วัสดุ ผู้รับผิดชอบการบิน ผู้ปฏิบัติงานที่ฝึกตามวิธี ผู้ช่วย/ผู้เฝ้าดูตามแผน ผู้ดูวัสดุและเก็บทำความสะอาดที่ผู้ตรวจกำหนด รวมถึงผู้รับผลและผู้รับผิดชอบข้อค้าง ไม่แต่งชื่อบุคคลหรือหลักฐานตอบรับ
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| เรื่อง | หลักฐานที่ต้องขอจากงานจริง | เมื่อยังไม่ยืนยัน |
|---|---|---|
| วัสดุและเกณฑ์ | ฉลาก/สถานะอนุญาตปัจจุบัน เงื่อนไขงาน คู่มือและผู้ตรวจที่มีคุณสมบัติ | hold งานที่พึ่งข้อมูลนั้น; ขอผู้รับผิดชอบยืนยัน |
| ระบบและพลังงาน | อากาศยาน โมดูล FW payload/CG แบตเตอรี่ ชาร์จ ลิงก์ คู่มือ/รุ่นและบันทึก | ไม่ประกาศชุดพร้อมจากการคำนวณหรือสเปก |
| พื้นที่อ่อนไหว | เพื่อนบ้าน คลอง/แหล่งน้ำ พื้นที่ข้างเคียง ทางเดินและการเข้าถึงที่ต้องป้องกันตามวิธีจริง | ขอเกณฑ์และผู้ทวน ไม่สร้างระยะ buffer สากล |
| อากาศและสิทธิ์ | อากาศที่ตรวจ ณ เวลาทำงาน สิทธิ์พื้นที่ ห้วงอากาศและข้ออนุญาตของวัน/งานจริง | ตรวจ กฎหมายการบิน และข้อมูลปัจจุบันก่อนตัดสินใจ |
| เส้นทางสนับสนุน | จัดหา/ชาร์จ น้ำสะอาดเมื่อเกี่ยวข้อง แยกสะอาด/ปนเปื้อน เก็บคืน/ของเสียและผู้รับผิดชอบ | hold/replan หากคนหรือเส้นทางยังไม่ยืนยัน |
| การขอสมทบ | สิ่งที่ขอ เจ้าของทรัพยากรผู้ยืนยัน หลักฐานตอบรับ เงื่อนไขและขอบเวลา | requested/pending ไม่เป็น confirmed; ติดตามเจ้าของหรือเปลี่ยนแผน |
บทนี้ไม่กำหนดอัตราพ่น/หว่าน ความสูง ความเร็ว ขนาดหยด ระยะกันชน สูตรสารเคมี วิธีเลือก PPE หรือคำสั่งเปิดใช้งาน ผู้รับผิดชอบต้องให้ค่าจริงจากฉลาก ข้ออนุญาตปัจจุบัน คู่มือรุ่น/FW สภาพพื้นที่และวิธีที่ทวนแล้ว บทนี้ไม่ได้ตรวจการอนุญาตผลิตภัณฑ์หรือข้อกฎหมายไทยสำหรับงานใดเป็นการเฉพาะ
จากคำขอถึงแผนที่ส่งให้ผู้ทวน
- กำหนดขอบงาน: เจ้าของโจทย์ระบุผู้ใช้ผล วัตถุประสงค์ ชนิดวัสดุ เกณฑ์จริงและผู้รับผิดชอบที่ต้องทวน เกณฑ์ยังไม่กำหนดให้คง hold
- เทียบวิธี: ของเหลว วัสดุเม็ดและทางเลือกภาคพื้นใช้หัวข้อเดียวกัน เก็บเหตุผลเลือก/ไม่เลือกและหลักฐานที่ยังขาด
- ยืนยันทรัพยากร: บทบาท คน ระบบ สนับสนุน ขอบอ่อนไหว อากาศและสิทธิ์มีเจ้าของยืนยัน ข้อขอสมทบที่ยัง pending ไม่เป็นความพร้อม
- เสนอแผนตรวจเฉพาะวัสดุ: ให้ผู้รับผิดชอบที่เหมาะกับงานอนุมัติวิธีจริงก่อนดำเนินการ รวมรูปแบบการรับข้อมูล ความไม่แน่นอน เงื่อนไขพักและ fallback ใบงานนี้เพียงเขียนแผน ไม่มีการสั่งเก็บตัวอย่างหรือทดลองจริง
- ทวนหลักฐาน: แยกต้นฉบับ ข้อมูลกักไว้ คณิตศาสตร์ที่คำนวณได้ เกณฑ์จริงและผลรับงานที่ยังไม่มี พบข้อมูลไม่พอให้พัก/แก้รุ่นและทวนซ้ำ
- ส่งให้ผู้รับที่ระบุ: บันทึกช่องทาง รุ่น ข้อค้าง ผู้รับผิดชอบและเงื่อนไขตรวจเพิ่ม แยก received (ไฟล์ถึง), acknowledged (ผู้รับตอบรับงาน) และ approved (ผู้มีอำนาจอนุมัติตามขอบเขต) แล้วเก็บ correction log โดยรักษาต้นฉบับ
นี่เป็นกระบวนการเรียนที่ผู้เรียบเรียงออกแบบ ไม่ใช่ระบบอนุมัติอัตโนมัติหรือ CPX เปิดแผนภาพกระบวนการขนาดเต็ม
หลักฐานสอบเทียบต้องตรงระบบและวัสดุ
คู่มือ Spreading System T50/T25 หน้า 4–5, 7–9 และ 12 แยกความเข้ากันได้รุ่น/FW/วัสดุ การตั้งค่าน้ำหนักภาชนะและสภาพว่างจากการตรวจการไหล รวมถึงข้อมูลเฉพาะวัสดุและการบำรุงขณะปิดกำลัง จึงใช้เป็นคำถามตรวจเอกสาร ไม่ถ่ายขั้นติดตั้งหรือค่ารุ่นมาเป็นคำสั่งทั่วไป
คู่มืออากาศยาน T50/T25 ที่อ่านเฉพาะ PDF หน้า 38 และ 46 (เลขพิมพ์ 36 และ 44) ให้บริบทข้อจำกัดสภาพ/บรรทุก และการทวนการไหลเมื่อของเหลวเปลี่ยนความหนืดหรือระบบมีข้อผิดปกติ หลักฐานของโมดูลวัสดุเม็ดไม่แทนหลักฐานของระบบของเหลว และการคำนวณมวลในใบงานไม่แทนผลสอบเทียบใด
OECD 2021 executive summary เลขพิมพ์ 11 อธิบายว่าหลักฐานขึ้นกับอุปกรณ์ ผลิตภัณฑ์และวิธีทำงาน การรับสัมผัส ประสิทธิผลและ drift เป็นคำถามต่างกัน จึงไม่ใช้เลข CV เดียวตอบทั้งหมดหรือถือเป็นคำแนะนำซื้ออุปกรณ์
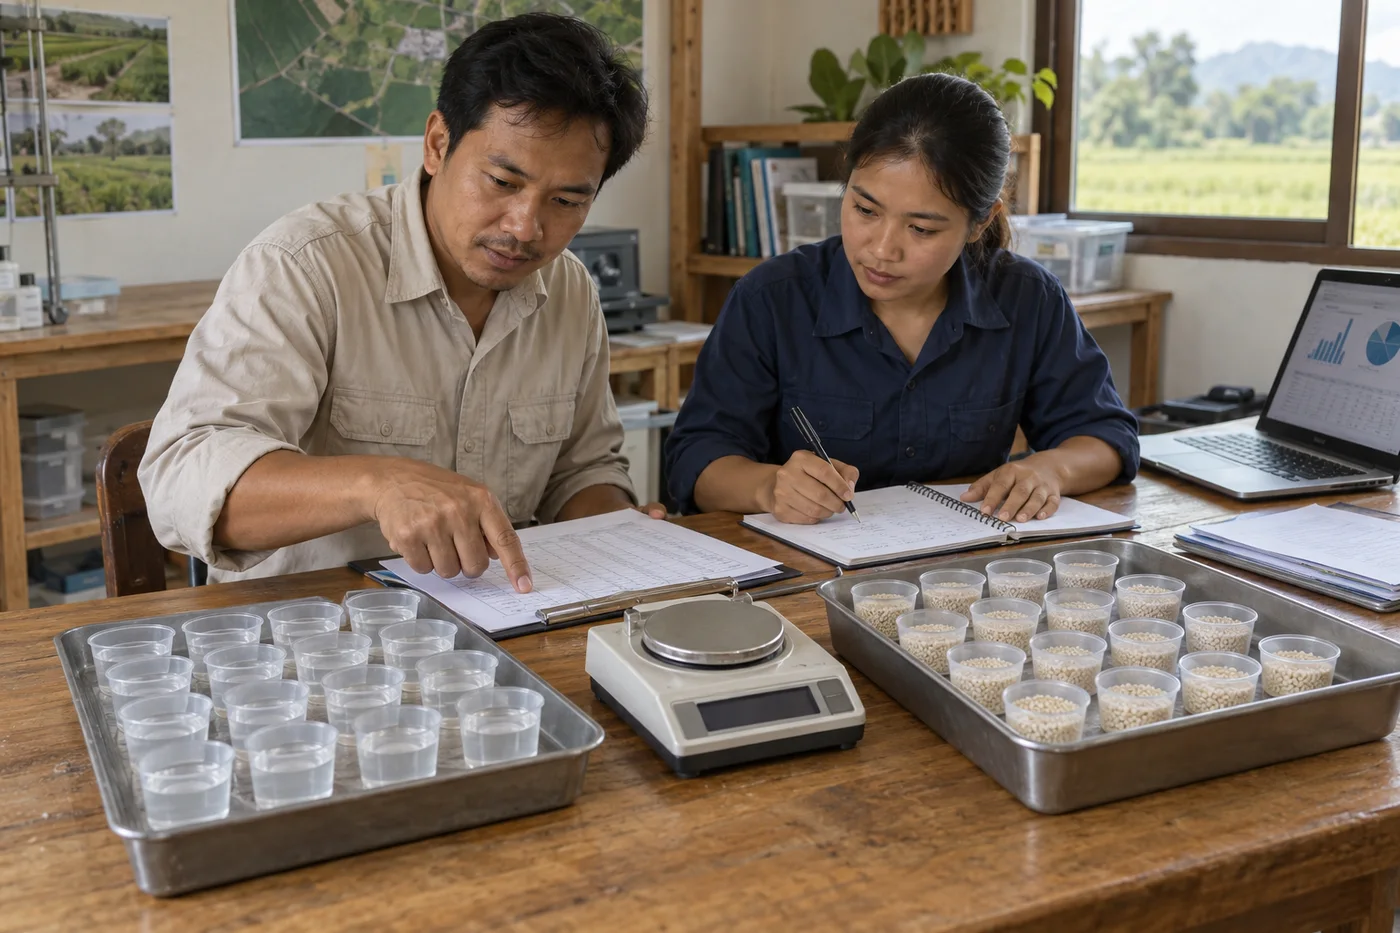
ภาพสร้างด้วย AI ประกอบการทวนเอกสาร ไม่แสดงผลสอบเทียบ CSV หรือ trial จริง เปิดภาพทวนหลักฐานขนาดเต็ม
กรณี TRAIN-APP-01 และสิ่งที่ไม่มีในข้อมูล
ดาวน์โหลด agricultural-application-observations.csv และ readme/schema กรณีนี้ TABLETOP ONLY: metadata_origin=author_provided_teaching_assumption, measurement_status=not_performed (sample_method ไม่ได้ดำเนินการ), media_status=not_supplied, field_review=pending_field_review ทุกแถว ไม่มีสถานที่ วันเก็บข้อมูล อากาศยาน วัสดุ สาร พืช อัตราใช้หรือผลรักษาจริง
คำว่า water_assumption และ inert_granule_assumption เป็นป้ายสอน หน่วย g หมายถึงค่ามวลรับที่ผู้เรียบเรียงแต่งขึ้นเท่านั้น ไม่มีการชั่ง การรับมวลหรือเก็บตัวอย่างจริง และกิจกรรมไม่ได้ให้ผู้เรียนออกไปเก็บข้อมูล ไม่แปลง g เป็น g/พื้นที่หรืออัตราใช้
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| แถว / กลุ่ม | ค่าสมมติ | ผลคัดที่คาดหวังเพื่อการสอน |
|---|---|---|
| L01–L05 / L1 / C1–C5 / water_assumption | 80, 90, 100, 110, 120 g | 5 แถวกลุ่มบวก ใช้คณิตศาสตร์พรรณนาในกลุ่มนี้ |
| G01–G05 / G1 / C1–C5 / inert_granule_assumption | 8, 9, 10, 11, 12 g | 5 แถวอีกกลุ่มบวก ห้ามรวมกับ L1 |
| Q01 / Q1 / C1 | quantity ว่าง, g | กักไว้ missing_quantity; ว่างไม่เท่ากับ 0 |
| Q02 / Q2 / C1 | 100, unit unknown | กักไว้ unknown_unit; ไม่เดาหน่วย |
| Q03 / Q3 / C1 | −1 g | กักไว้ negative_quantity |
| Q04 และ Q05 / Q4 / C1 | 100 และ 105 g | key (case_id,run_id,sample_id) ซ้ำ กักทั้งสอง; ไม่เลือกแรก/ท้าย |
| Z01–Z02 / Z1 / C1–C2 / water_assumption | 0, 0 g | ตัวเลขใช้ได้ กลุ่มค่าเฉลี่ยศูนย์; CV undefined |
ผลคัดที่ผู้เรียบเรียงกำหนดคือ 10 แถวในสองกลุ่มค่าเฉลี่ยบวก + 5 แถวกักไว้ + 2 แถวค่าเฉลี่ยศูนย์ = 17 ไม่เติม 0 แทนข้อมูลขาด ไม่รวมวัสดุหรือ run ต่างกัน ไม่ทิ้ง zero-mean group ชุดนี้ไม่มี validator/import ที่สร้างหรือรันแล้ว
คณิตศาสตร์พรรณนาบนโต๊ะ
ใช้ mean=Σx/n, sample SD s=√[Σ(x−mean)²/(n−1)] เมื่อ n≥2 และ CV=100s/mean เมื่อ n≥2 และ mean>0 หาก n=1 sample SD ไม่มีนิยาม หาก mean=0 ให้ CV=undefined พร้อมเหตุผล แม้ s=0; ไม่เปลี่ยนเป็น 0% หรือผ่าน
L1: ผลรวม 500 g → mean=500/5=100 g; deviations=−20,−10,0,10,20 g; ผลรวมกำลังสอง=1,000 g²; s=√(1,000/4)=15.811388… g; CV=100×15.811388…/100=15.811388…%
G1: ผลรวม 50 g → mean=10 g; deviations=−2,−1,0,1,2 g; ผลรวมกำลังสอง=10 g²; s=√(10/4)=1.5811388… g; CV=100×1.5811388…/10=15.811388…%
Z1: n=2, ผลรวม=0 g, mean=0 g; ผลรวมกำลังสอง=0 g²; s=0 g; CV undefined เพราะ mean=0 ปัดเฉพาะผลนำเสนอเป็นสองตำแหน่ง ไม่ปัดค่าระหว่างคำนวณ
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| กลุ่ม | n | mean (g) | sample SD (g) | CV (%) | ขอบใช้ |
|---|---|---|---|---|---|
| L1 | 5 | 100.00 | 15.81 | 15.81 | คำตอบคณิตศาสตร์ของกลุ่มสมมติ |
| G1 | 5 | 10.00 | 1.58 | 15.81 | ค่า CV เท่ากันแต่ปริมาณต่างกัน |
| Z1 | 2 | 0.00 | 0.00 | undefined | ตัวเลขศูนย์ใช้ได้; CV ไม่มีนิยาม |
CV เท่ากันไม่ได้หมายถึงปริมาณ/อัตราใช้เท่ากัน ความกว้างที่ได้ผล drift การตกสะสม ความสม่ำเสมอผ่านเกณฑ์ ผลตอบสนองพืช หรือว่าวิธีจริงเปรียบเทียบกันได้ ไม่มี threshold รับงานในชุดนี้ วิธีจริงต้องมีรูปแบบตัวรับ แนวซ้อน ขอบเขต พืช/downwash อากาศ วิธีสุ่ม/เก็บข้อมูล ความไม่แน่นอนและเกณฑ์ยอมรับที่ผู้รับผิดชอบทวนก่อน ค่าเหล่านี้ไม่มีใน CSV
แผนภาพแสดง expected ของ fixture และสูตรที่ผู้เรียบเรียงแต่ง ไม่ใช่ผลรันตัวตรวจหรือผลกระจายจริง เปิดแผนภาพหลักฐานขนาดเต็ม
B ผู้เริ่มต้น: brief และเหตุผลเลือกหรือพัก
ใช้ ใบงาน B ที่แก้ไขได้ เขียนผู้รับ/โจทย์/ผลส่งมอบ แยกของเหลวกับวัสดุเม็ด เทียบทั้งสองและภาคพื้นตามหัวข้อเดียวกัน ระบุคำถามที่ต้องส่งผู้ตรวจจริง แล้วตอบกรณีผู้รับขอ “เลือกสารและสั่งงานจาก M02 ได้เลย” โดยรักษาขอบเขตของหลักฐาน เก็บ B-v0/ข้อทัก/B-v1 และเจ้าของงานค้าง
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| ID / มิติ | พื้นฐานก่อนทำและงานเติม | เป้าหมายที่สังเกตได้ | กิจกรรม / หลักฐาน | ผ่าน / ยังไม่ผ่าน |
|---|---|---|---|---|
| APP-M03-B-K01 / K | แยก UAS/วัสดุ/ข้อสังเกตได้; ทวน พื้นฐาน และ M02 แล้วเขียนความต่างพ่น/หว่าน | อธิบายโจทย์ ทางเลือกและข้อจำกัดด้วยเกณฑ์เดียวกัน | brief + ตารางของเหลว/เม็ด/ภาคพื้น | ครบ 9 เกณฑ์ ข้อขอจริงและเหตุผล; ยังไม่ผ่านเมื่อถือ mapping drone กระจายวัสดุได้ |
| APP-M03-B-S01 / S | อ่าน brief/หน่วยและจัดรายการได้; ทวน mission brief แล้วแยกผู้รับ/ผล | สร้าง brief ที่ตามรอยคำถามผู้ตรวจและ hold ได้ | brief, missing-evidence/owner/เงื่อนไขทวน | เชื่อมโจทย์→ผล→คำถาม→ผู้รับผิดชอบ; ยังไม่ผ่านเมื่อเติมค่าพ่นหรือถือ g เป็น rate |
| APP-M03-B-E01 / E | ยอมรับข้อมูลสมมติและขอบอำนาจ; ทวน ข้อสังเกต แล้วแก้ claim | ให้เหตุผลจำกัดคำขอเกินหลักฐานและแจ้ง pending review | คำตอบกรณี M02 สั่งวัสดุ + claim ก่อน/หลัง | ไม่วินิจฉัย/สั่งสารจากภาพ แจ้ง TABLETOP/pending; ยังไม่ผ่านเมื่อแต่งผลหรืออนุมัติเอง |
| APP-M03-B-C01 / C | เก็บฉบับเดิมและรับคำทัก; ทวน teamwork แล้วบันทึกหนึ่งข้อทัก | ทวนข้อค้างและแก้หรือคงข้อเสนอด้วยเหตุผล | B-v0/B-v1, คำตอบทุกทักและงานติดตาม | มีเจ้าของ/หลักฐาน/เงื่อนไขทวน; ยังไม่ผ่านเมื่อปิดค้างโดยไม่มีหลักฐาน |
O ผู้ปฏิบัติงาน/ผู้วางแผน: แผนและหลักฐานส่งต่อ
ใช้ ใบงาน O จัดแผนหกขั้น ระบุทรัพยากรที่ยืนยันแล้ว/รอยืนยัน ขอบอ่อนไหวและเส้นทางสะอาด/ปนเปื้อน/เก็บคืนตามผู้ตรวจ คัด 17 แถวด้วยเหตุผล คำนวณ L1/G1/Z1 แยกกัน แล้วเขียน handover และ correction log แยกไฟล์ถึงจากตอบรับงานและอนุมัติ ไม่มีการปฏิบัติจริงในแบบฝึก
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| ID / มิติ | พื้นฐานก่อนทำและงานเติม | เป้าหมายที่สังเกตได้ | กิจกรรม / หลักฐาน | ผ่าน / ยังไม่ผ่าน |
|---|---|---|---|---|
| APP-M03-O-K01 / K | รู้บทบาท/รุ่น/หน่วย/ค่าเฉลี่ย; ทวน integration และ B แล้วอธิบาย calibration ≠ math | อธิบายระบบ ทรัพยากรและวิธีจริงที่ยังต้องยืนยัน | แผนหกขั้น + resource/boundary/cleanup register | แยกวัสดุ/ระบบ มีผู้ยืนยันทุกเรื่อง; ยังไม่ผ่านเมื่อ requested เป็น confirmed |
| APP-M03-O-S01 / S | คัดแถวและใช้ sample SD ได้; ทวนสูตรด้านบนแล้วคำนวณ L1 มือก่อน | คัด 10/5/2 คำนวณสามกลุ่มและส่งงานตามสถานะ | disposition, math, handover O-v0/O-v1 | key ซ้ำกักทั้งคู่ L/G/Z ถูก received/ack/approved แยก; ยังไม่ผ่านเมื่อ zero-fill/รวม run |
| APP-M03-O-E01 / E | แยก expected/จริงและสิทธิ์; ทวน ส่งมอบ แล้วจำกัด claim | แจ้งความไม่รู้และคงพักเมื่อหลักฐาน/ทรัพยากรไม่พอ | hold/fallback rationale + ข้อมูลที่ให้ผู้รับ | ไม่มี threshold/pass สมมติ ไม่ส่งค่าจริงที่ยังไม่มี; ยังไม่ผ่านเมื่อ CV รับรอง drift/สนาม |
| APP-M03-O-C01 / C | ทวนหน้าที่และเก็บ corrections; ทวน teamwork แล้วตอบข้อทักหนึ่งรายการ | รับผิดชอบข้อค้างและการแก้แบบตรวจย้อนกลับ | owner/ผู้รับ, correction log, original/revised versions | ไม่แก้เงียบ มีเงื่อนไขทวนและตอบทุกทัก; ยังไม่ผ่านเมื่อเขียน received เป็น approved |
ภาพสร้างด้วย AI เพื่ออธิบายการส่งเอกสาร ไม่เป็นหลักฐานรับมอบหรืออนุมัติงานจริง เปิดภาพส่งต่อขนาดเต็ม
D ผู้พัฒนา/ผู้ปรับแต่ง: ข้อกำหนดก่อนสร้างตัวตรวจ
ใช้ ใบงาน D เสนอ R01–R08 และ D01–D20 สำหรับการคัดข้อมูลและทวนการเปลี่ยนระบบ กำหนด input/output/units/null/reason/owner และ baseline วัสดุ+โมดูล+FW+วิธี/รุ่น ก่อนแก้กติกา เก็บ re-review/recheck/rollback ไม่มี validator โปรแกรม upload/import หรือ UI ส่งมอบในชุดนี้ ทั้งหมดเป็นข้อเสนอ actual=not_run
กรณีทดสอบต้องมี valid L/G, กลุ่มผสม, missing, unknown unit, negative, duplicate ทั้งคู่, n=1, zero mean, locale decimal/NaN/Infinity, mass≠rate, เปลี่ยน payload/FW, ไม่มี threshold, pending_field_review, ขอสมทบยังไม่ยืนยัน, ผู้รับยังไม่ตอบรับ, รุ่นเปลี่ยน, CSV formula/string ที่เป็นข้อมูลไม่ถูก execute และการแก้ที่ไม่เงียบ แผนทดสอบรักษาต้นฉบับและผล expected แยกจาก actual ไม่รายงานผลรันหรือผ่านล่วงหน้า
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| ID / มิติ | พื้นฐานก่อนทำและงานเติม | เป้าหมายที่สังเกตได้ | กิจกรรม / หลักฐาน | ผ่าน / ยังไม่ผ่าน |
|---|---|---|---|---|
| APP-M03-D-K01 / K | เขียน schema/units/reason ได้; ทวน testing แล้วเขียน blank≠0 | อธิบาย R01–R08 และขอบที่ตัวเลขพิสูจน์ไม่ได้ | requirement + input/output contract | ครบ key/groups/math/readiness/version; ยังไม่ผ่านเมื่อ validator รับรองระบบจริง |
| APP-M03-D-S01 / S | ผูก expected กับกรณีผิดและ null ได้; ทวน integration/testing แล้วเขียน zero case | ออกแบบ D01–D20 และ recheck/rollback ที่ตรวจตาม interface | test matrix + baseline/change plan | ครบ 20 cases expected ถูก actual not_run; ยังไม่ผ่านเมื่อกัก duplicate เพียงแถวเดียว |
| APP-M03-D-E01 / E | แยกข้อเสนอ/ผลและข้อความไม่ไว้ใจ; ทวน evidence report แล้วแก้ “ทดสอบผ่าน” | รักษาระดับหลักฐานและข้อความ CSV เป็น inert data | claim/status/export policy | ไม่ execute CSV ไม่แต่งผล run/approval; ยังไม่ผ่านเมื่อ pending กลายเป็น ready |
| APP-M03-D-C01 / C | รักษา baseline/issue และรับคำทัก; ทวน teamwork แล้วบันทึก trigger | ควบคุมรุ่น เปลี่ยนแล้วทวนและคืนค่าโดยมีเจ้าของ | D-v0/D-v1, issues, rollback/recheck record | มีต้นฉบับ ผู้คืน/ผู้ทวน เงื่อนไขคง hold; ยังไม่ผ่านเมื่อแก้ลบประวัติ |
K = Knowledge, S = Skills, E = Ethics, C = Character แผนภาพเป็นการออกแบบการเรียน ไม่ใช่ผลประเมินบุคคล E/C ใช้เหตุผลและการกระทำที่มีบริบท ไม่ติดป้ายคุณธรรมหรือบุคลิกถาวร เปิดแผนภาพ KSEC ขนาดเต็ม
ตรวจชิ้นงานและคงเกณฑ์ความพร้อมแยกกัน
ใช้ rubric M03 พร้อมแนวคำตอบ ตรวจ 4 ID ของเส้นทางที่ทำ ลงผล มีหลักฐานตามเกณฑ์ / ต้องฝึกเพิ่ม / ยังไม่มีหลักฐาน พร้อมเหตุผล ผู้ตรวจ วัน รุ่นเกณฑ์ ชิ้นงานก่อน–หลังและงานฝึกซ้ำใน KSEC learning record ผู้เรียนเดี่ยวระบุ “ตรวจตนเอง” และข้อที่ยังรอผู้ตรวจ ไม่ให้ผ่านเพราะกรอกครบ อ่านจบ หรือพูดคล่อง
curriculum-mapping.csv มี 12 ID ของ M03 ช่อง CLO/PLO ยังว่าง pending_design ดูจำนวนเนื้อหาและงานค้างล่าสุดที่ สถานะรวมของหมวด P3 readiness gate ยังเปิดและ M03 pending_field_review ไม่มีผลผู้เรียน ผู้ตรวจสาขาหรือสนามให้รับรอง
ก่อนใช้จริงต้องมีผู้ตรวจที่เหมาะกับงานและหลักฐานเฉพาะวัสดุ/ฉลาก/ข้ออนุญาตปัจจุบัน คู่มือรุ่น/FW วิธี เกณฑ์ ระบบ คน ขอบเขต อากาศและการจัดการวัสดุครบตามงานจริง การผ่านใบงานไม่ทำให้เงื่อนไขเหล่านั้นผ่าน CPX-Sim ยังพักตามคำสั่งผู้ใช้
แหล่งอ้างอิงและขอบเขตที่อ่าน
- DJI, T50/T25 Spreading System User Guide v1.0, เมษายน 2024, หน้า 4–5, 7–9 และ 12: ใช้คำถามความเข้ากันได้และหลักฐานเฉพาะระบบ ไม่คัดขั้นติดตั้งหรือค่ารุ่น
- DJI, T50/T25 User Manual v1.0, ตรวจเฉพาะ PDF หน้า 38/46 (เลขพิมพ์ 36/44): บริบทสภาพ/บรรทุกและการทวนการไหลของเหลว ไม่เป็นใบอนุญาตหรือการรับรองชุดของผู้เรียน
- OECD 2021, State of the Knowledge: Unmanned Aerial Spray Systems in Agriculture, executive summary เลขพิมพ์ 11: แยกคำถามความเสี่ยง/ประสิทธิผลและข้อจำกัดหลักฐาน
- FAO/WHO 2024, International Code of Conduct on Pesticide Management: guidance for aerial application of pesticides: อ่านเฉพาะหน้า overview; PDF ต้นฉบับยังตอบ 403 ในการตรวจ 14 ตุลาคม 2026 ใช้เพียงขอบเขตการจัดการความเสี่ยงสารกำจัดศัตรูพืช ไม่อ้างว่าอ่านคู่มือเต็มหรือว่าเป็น SOP โดรน
- FAO, Use: Guidance for aerial application of pesticides: อ่านหน้า HTML วันที่ 14 ตุลาคม 2026 ระบุกลุ่มผู้อ่านเป็นหน่วยกำกับ ผู้ดำเนินงานและผู้ใช้สาร และให้ยึดกฎ/แนวปฏิบัติของประเทศ; สามทางหลักฐานในบทเป็นการจัดกรอบของผู้เรียบเรียง ไม่ใช่ข้อความหรือเกณฑ์ผ่านจากคู่มือฉบับเต็ม
- FAO, How to practice Integrated Pest Management: อ่านหน้า HTML วันที่ 13 ตุลาคม 2026 ใช้หลักเทียบทางเลือกและผลกระทบสำหรับโจทย์ศัตรูพืช/การใช้สารเท่านั้น ไม่ใช้กำหนดวัสดุหรือวิธีให้แปลงสมมติ
- ฐานในคลัง: ระบบทั้งชุด, มวลและสมดุล, ติดตามพืช, กฎหมายการบิน และ การทดสอบ
แหล่งเดิมทบทวน 11 ตุลาคม 2026, หน้า FAO IPM เพิ่ม 13 ตุลาคม และหน้าขอบเขต FAO/WHO ตรวจ 14 ตุลาคม 2026 กรณี TRAIN-APP-01 ตัวเลข สูตรตัวอย่าง ขั้นการเรียนและเกณฑ์ชิ้นงานเป็นงานออกแบบของผู้เรียบเรียง ไม่ใช่ผลข้อมูลจากคู่มือหรืองานทดลองของแหล่งอ้างอิง ดู readme/ใบอนุญาต หรือกลับ ภาพรวมภารกิจ