ผู้รับต้องการข้อมูลเพื่อตัดสินใจอะไร
ผู้ประสานการค้นหาที่รับผิดชอบต้องการ ขอบเขตที่ยังตอบไม่ได้และจุดที่ควรตรวจต่อ พร้อมที่มา เวลา ตำแหน่งที่ตรวจสอบได้และงานที่ขอ ข้อมูลโดรนช่วยเสนอทางเลือกและจัดงานต่อ การยืนยันคน การเข้าถึงพื้นที่ และการตัดสินใจกู้ภัยต้องผ่านกระบวนการของผู้รับผิดชอบ ไม่ใช้สี thermal ธง AI หรือชื่อผู้รับแทนผลยืนยัน
เลือก B ผู้เริ่มต้น เพื่อเขียน brief และเทียบทางเลือก, O ผู้ปฏิบัติงาน/ผู้วางแผน เพื่อจัดคน ทรัพยากร sector คิวและ handover หรือ D ผู้พัฒนา/ผู้ปรับแต่ง เพื่อเสนอ requirements และ test plan ทั้งสามใช้ TRAIN-SAR-01 ที่ผู้เขียนแต่งขึ้น ไม่มีภาพต้นฉบับ พิกัดจริง เส้นทางบิน ผลบิน ผลภาคพื้น ผล AI/validator หรือผลผู้เรียนจริง
ก่อนเรียนควรแยก UAS ทั้งระบบ, payload, ข้อสังเกตกับข้อสรุป และ เวลา/ตำแหน่ง ได้ ใบงานทำบนโต๊ะด้วยข้อความและ CSV ไม่ต้องมีโดรน ความพร้อมเรียนนี้แยกจากคน ชุดจริง สภาพพื้นที่ อากาศ ลิงก์ สิทธิ์และข้ออนุญาตของภารกิจจริง
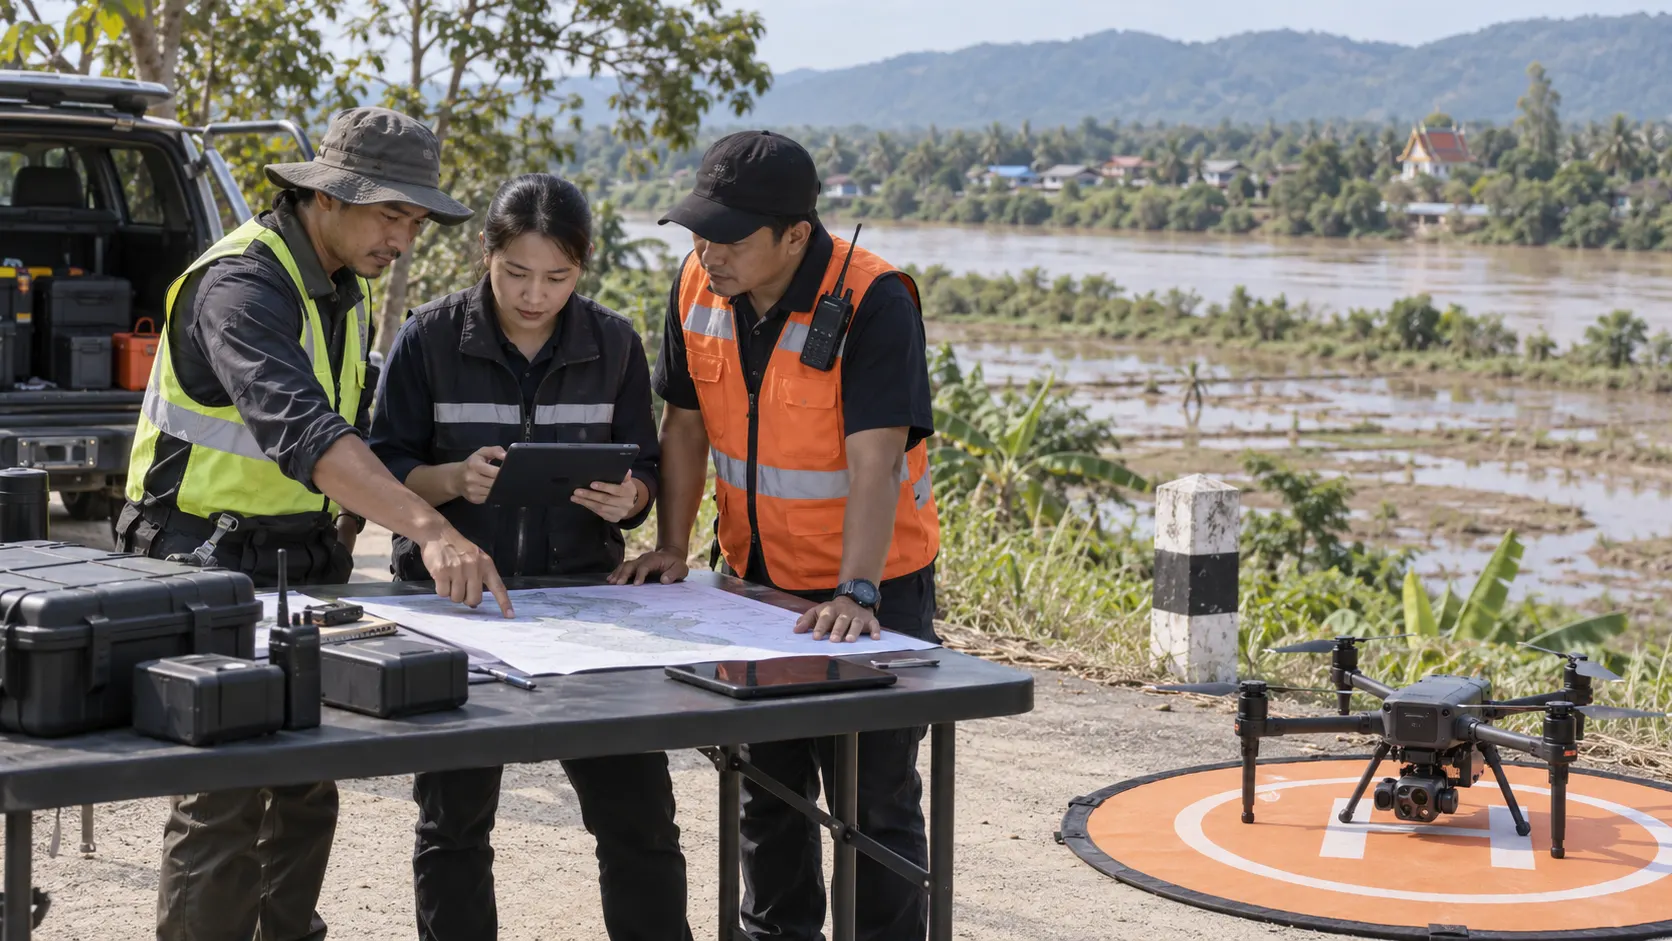
ภาพสร้างด้วย AI เพื่ออธิบายบริบท ไม่ใช่ TRAIN-SAR-01 หรือภาพต้นฉบับของ S01–S06 เปิดภาพบริบทขนาดเต็ม
กำหนดคำขอ ขอบเขตและลำดับก่อนเลือกเครื่องมือ
ตกลงผู้รับรับผิดชอบ คำถาม ขอบเขตพื้นที่ ช่วงเวลาและ snapshot ที่ใช้อ้างอิง ระบุว่าใครกำหนด search priority และรับงานต่อ ข้อมูลเดิมจากผู้มีสิทธิ์ บริบทพื้นที่และข้อจำกัดการเข้าถึงเป็นสิ่งที่ต้องขอ ไม่สมมติว่าเครื่องบินพร้อมแล้วควรบินทันที หากข้อมูลใหม่ยังตอบคำถามไม่ได้ ให้ผู้รับทวนลำดับ/วิธี แทนเพิ่มจำนวนภาพอย่างเดียว
แยก search-support ที่ส่งข้อสังเกตและข้อค้าง ออกจาก rescue decision ที่ต้องมีผู้รับผิดชอบ หลักฐานยืนยันและวิธีภาคพื้นที่เหมาะกับเหตุ หากส่วนบังหรือชุดไม่รองรับคำถาม ให้เลือกข้อมูลเดิม การตรวจภาคพื้นที่ได้รับอนุญาต ทีมที่มีวิธีเหมาะสม หรือคงพัก/unknown โดยไม่วางวิธีเข้าถึงอันตรายแทนหน่วยรับผิดชอบ
เทียบอากาศยาน เซนเซอร์และวิธีด้วยเกณฑ์เดียวกัน
Multirotor เป็นตัวเลือกเมื่อโจทย์ต้องเปลี่ยนมุมหรือทวนส่วนเป้าหมาย และพื้นที่/ชุดจริงรองรับ Fixed-wing อาจเหมาะกับขอบงานกว้างที่วิธีเก็บและการขึ้นลงตอบโจทย์ VTOL อาจเหมาะเมื่อทั้งการขึ้นลงแนวดิ่งและรูปแบบงานกว้างมีเหตุผล โดยต้องตรวจการเปลี่ยนโหมดและคู่มือรุ่นจริง ไม่จัดอันดับระยะบิน endurance หรือระยะตรวจจับเป็นค่าทั่วไปของแพลตฟอร์ม
RGB ช่วยให้บริบทที่เห็นได้ ส่วน thermal เพิ่มข้อมูลสัญญาณความร้อนที่ต้องทวนร่วมบริบท ตัวอย่าง solution ของ DJI เสนอการใช้กล้องร่วมกับการส่งตำแหน่งให้ทีม แต่เป็นคำอธิบายผู้ผลิต ไม่ใช่ผลอิสระของชุดเรา จึงใช้เป็นคำถามตรวจความเข้ากันได้ คนและการสื่อสาร ไม่ใช้ตัวเลขผลิตภัณฑ์เป็นความพร้อมงาน
เลื่อนตารางแนวนอนเพื่อดูทุกคอลัมน์ เมื่อโฟกัสตารางด้วยแป้นพิมพ์ ใช้ปุ่มลูกศรซ้ายหรือขวา
| เกณฑ์ร่วม | A: RGB + วิธีภาคพื้นที่ได้รับอนุญาต | B: A + thermal เมื่อชุด คนและวิธีรองรับ |
|---|---|---|
| Coverage และส่วนบัง | บันทึกส่วนที่เห็น มุม เวลาและส่วนที่ไม่เห็น; ภาพจำนวนมากไม่เท่าครอบคลุม | เพิ่ม thermal ไม่เปิดส่วนหลังสิ่งบัง; คง registry/unknown เดิม |
| Endurance และรอบงาน | ตรวจชุดจริง payload แบตเตอรี่ ชาร์จ/สำรอง รอบงานและข้อจำกัดคู่มือ | ตรวจผลของกล้อง/ชุดติดตั้ง/power/mass/CG ต่อรอบงานจริง ไม่ใช้ค่าทั่วไป |
| เงื่อนไขข้อมูล | แสง ความคม มุม ความเปรียบต่าง สภาพอากาศและการเข้าถึงต้องตอบคำถาม | เพิ่มเงื่อนไข thermal ตามคู่มือและบริบท วัตถุอุ่น/การสะท้อนอาจต้องทวน |
| Operator และภาระทวน | คนเก็บ ผู้ทวนภาพ/ตำแหน่ง ผู้จัดคิวและผู้รับต้องมีหน้าที่ | เพิ่มข้อมูลและงานตีความ ต้องมีผู้ใช้/ผู้ทวนที่เหมาะกับวิธี ไม่สมมติว่าทำให้คิวเร็วขึ้น |
| ลิงก์และผู้รับ | ตรวจการถึงไฟล์/เวลา/ช่องทางสำรอง/การอ่านกลับงาน | ตรวจรูปแบบข้อมูลเพิ่ม การซิงก์และภาระส่ง รับไฟล์ไม่เป็นรับงานหรือยืนยันคน |
| Whole-life cost | เครื่อง กล้อง แบตเตอรี่ ชาร์จ/ซ่อม คน ภาคพื้น QA software/license/storage และส่งต่อถึงข้อมูลใช้ได้ | รวมต้นทุน A เพิ่มชุดติดตั้ง ทวน thermal training/maintenance และเวลา ห้ามแต่งราคา |
| ข้อจำกัดและ fallback | ส่วนบัง/เข้าถึงไม่ได้/ข้อมูลไม่พอ ให้ผู้รับเลือกวิธีภาคพื้น ข้อมูลเดิมหรือพัก | หากคน วิธี คู่มือหรือทรัพยากรเพิ่มยังไม่ยืนยัน ใช้ทางเลือกที่รองรับหรือคงพัก |
FLIR อธิบายข้อจำกัดของ walls, glass และ trees กล้อง thermal ไม่เห็นทะลุกำแพงหรือลำต้น และกระจก/การสะท้อนอาจทำให้สิ่งที่อ่านต่างจากสิ่งที่อยู่หลังผิว การไม่เห็นสัญญาณในส่วนถูกบังจึงไม่เป็นผลยืนยันไม่มีคน abstract งาน AOS ใน Nature ระบุปัญหา occlusion ในป่าและศึกษาการรวมภาพหลายมุม เราอ่านเฉพาะ abstract ไม่อ้างวิธี/ผลฉบับเต็ม และไม่ได้มีระบบ AOS ในชุดผู้เรียน
คน ทรัพยากรและการขอสมทบต้องมีหลักฐาน
แผนต้องมีผู้รับคำขอ/ผู้ประสาน เจ้าของพื้นที่และข้อมูล ผู้รับผิดชอบการบิน นักบินและผู้ช่วยตามแผน ผู้ทวนภาพ/ตำแหน่ง ผู้จัดคิว ผู้ยืนยันภาคพื้นและผู้จัดเก็บ แยกบทบาทออกจากชื่อที่ยังไม่ยืนยัน ตรวจเครื่อง/payload แบตเตอรี่/ชาร์จ อุปกรณ์ภาคพื้น ลิงก์ซ้ำ/ช่องทางสำรอง พื้นที่ขึ้นลง สภาพอากาศและทรัพยากรให้ทำงานถึงผลที่ผู้รับใช้ได้
ขอ mutual aid โดยเก็บสิ่งที่ขอ ผู้ขอ เจ้าของทรัพยากรผู้มีอำนาจยืนยัน หลักฐานตอบรับ ขอบเวลาและเงื่อนไข การร้องขอไม่เป็นการตอบรับ หากยังไม่ยืนยันให้คง pending และพักงานที่พึ่งทรัพยากรนั้น พร้อมเจ้าของงานติดตามและทางเลือก ไม่เปลี่ยนชื่อในแผนให้เป็น available เอง อ่าน กฎหมายการบินฐานเดิม แล้วให้ผู้รับผิดชอบตรวจสิทธิ์พื้นที่ ห้วงอากาศ ข้ออนุญาตและข้อกำหนดของวัน/งานจริงก่อนปฏิบัติ
หากปรับแต่งชุดหรือเพิ่มกล้อง ต้องตรวจ compatible mount/interfaces, power, mass/CG, trigger/time sync, วิธีระบุตำแหน่งและ error, รูปแบบไฟล์/ซอฟต์แวร์และคู่มือรุ่นจริง เก็บ baseline/config ก่อนเปลี่ยน กำหนด controlled reference target วิธีและผู้ตรวจตามคำถาม รวม rollback tests และการทวนหลังคืน ไม่มีผล trial/calibration ในบทนี้ NIST ด้านระบบตอบสนองเหตุฉุกเฉิน แยกความสามารถระบบและความชำนาญผู้ใช้ เป็นเหตุให้กำหนดงาน/ตัวแปรก่อนตรวจผล ไม่ใช้บทเรียนเป็น credential
กระบวนการหกขั้นและเหตุพักหรือทำซ้ำ
แผนภาพเป็นกระบวนการสอนที่ผู้เขียนเสนอ ไม่ใช่ SOP ของหน่วยกู้ภัย เปิดแผนภาพกระบวนการขนาดเต็ม
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อเลื่อนดูงาน เจ้าของและเหตุพัก
| ขั้น | ผลที่ต้องมีและผู้รับผิดชอบ | พัก/ทำซ้ำ/วิธีอื่นเมื่อใด |
|---|---|---|
| 1 รับคำขอ | ผู้รับรับผิดชอบ คำถาม ขอบพื้นที่/เวลา search priority สิทธิ์และเกณฑ์รับข้อมูลที่ต้องตกลง | คำถาม/ผู้รับ/สิทธิ์ไม่ชัด ขอให้ยืนยันก่อนเลือกวิธี |
| 2 เลือกวิธีและทรัพยากร | A/B/ภาคพื้น คน ชุด คู่มือ แบตเตอรี่ ลิงก์ ข้ออนุญาตและสมทบที่เจ้าของยืนยัน | คน/ชุด/อากาศ/ลิงก์/สิทธิ์ไม่รองรับ คงพักงานพึ่งสิ่งนั้นและใช้ทางเลือกที่อนุญาต |
| 3 นิยาม sector และเก็บ | ผู้ทำ registry แยกส่วนเปิด/บัง/ยังไม่เก็บ แหล่งตำแหน่งและเวลา ไม่สร้าง route ในแบบฝึก | สภาพ/วิธีไม่รองรับหรือส่วนบัง คง unknown ขอวิธีใหม่จากผู้รับผิดชอบ |
| 4 ทวนภาพ ตำแหน่ง เวลา | ผู้ทวนและผู้จัดคิว แยก candidate/flag/reference จากสถานะ review | raw/ที่มา/ตำแหน่ง/เวลาขาดหรือคิวค้าง คง hold และขอหลักฐาน ไม่เติมค่าให้ผ่าน |
| 5 ส่งจุดและข้อค้าง | named recipient งานที่ขอ รุ่นข้อมูล เหตุ/ขอบ/สิทธิ์ owner และหลักฐานที่ต้องส่งกลับ | ข้อมูลยังไม่พอ operational handover ให้ส่งเฉพาะข้อค้าง/คำขอ ไม่ dispatch จากธงสอน |
| 6 ติดตามและแก้ | หลักฐาน sent/received/acknowledged/ground_verified แยก พร้อม correction version log | ยังไม่รับงาน/ยังไม่ตรวจ ให้คง pending; ผลผิดแจ้งผู้รับและทวนหลังแก้ |
การทำซ้ำต้องมีเหตุที่เกี่ยวกับคำถาม เงื่อนไขใหม่ วิธี/คน/สิทธิ์ที่ผู้รับผิดชอบยืนยัน ไม่ใช้การบินซ้ำแก้ทุกช่องว่าง NIST Level 4 workload/scenarios ยกงานกล้องและสถานการณ์ที่กำหนดให้ทวน/ให้คะแนนได้ เราใช้แนวคิดกำหนดงานและ reference ที่ควบคุม ไม่ยกระยะ lane/time limit เป็นค่าภารกิจ และไม่ได้จัด NIST test lane
TRAIN-SAR-01: สองทะเบียนที่ตอบคนละคำถาม
โจทย์แต่งขึ้นใกล้ริมแม่น้ำชนบทที่ได้รับผลน้ำท่วม ใช้ snapshot 2026-10-11T10:20:00+07:00 ไม่มี raw images พิกัด/geometry จริง ผลสนามหรือการอนุมาน AI สถานะเวลา การทวน reference และ flag เป็น author_provided_teaching_assumption ทั้งหมด ทุก media_status=not_supplied และ ground_status=not_performed
ทะเบียน sector บอก ขอบเขตงาน ส่วนทะเบียน candidate บอก รายการและงานทวน การมีสอง records ใน A ไม่ทำให้เป็นสอง sector ไม่มี record ของ E ก็ยังต้องแสดง E
แผนภาพวาดจากสมมติฐานสอน A–F ไม่ใช่แผนที่หรือ footprint ของเที่ยวบิน เปิดแผนภาพ coverage ขนาดเต็ม
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูสถานะและงานที่ยังค้าง
| Sector | บริบทสมมติ | สถานะ ณ snapshot | ขอบความหมายและงานต่อ |
|---|---|---|---|
| A | ริมตลิ่งเปิด | reviewed_open | ส่วนเปิดทวนตามสอน S01 ยังเป็น provisional candidate; ไม่ clear |
| B | แนวต้นไม้ | occluded | ส่วนบัง unknown ขอวิธีตรวจที่อนุญาตและทวน S03 location/source |
| C | สิ่งปลูกสร้างมีหลังคา | partial | คงส่วนไม่เห็น unknown แม้ S04 ไม่เสนอ candidate |
| D | ลานเปิด | acquired_pending_review | ข้อมูลสมมติยังรอทวน S05 ต้องอยู่คิว |
| E | หย่อมเข้าถึงไม่ได้ในโจทย์ | not_collected | ไม่มี record ไม่เป็นผลลบ ต้องเปิดงาน/วิธีอื่นหรือคงพัก |
| F | ทางเดินเปิด | reviewed_open | ขอบส่วนเปิดตามสอน S06 ไม่เสนอ candidate ไม่ยืนยันไม่มีคน |
A/F = 2/6 workload units reviewed_open; B/C/D/E = 4/6 ต้องทำงานต่อ หน่วยขนาดไม่เท่ากัน ไม่มีพื้นที่คำนวณ ตัวเลขนี้ไม่ใช่ร้อยละพื้นที่ searched_complete/cleared หรือโอกาสพบคน
หกรายการและลำดับทวนที่ต้องเปิดเหตุ
เวลาทุกช่องด้านล่างเป็นวันที่ 2026-10-11 และ +07:00 confirmed_teaching เป็นสถานะสอน ไม่มีพิกัดวัตถุจริง การใช้ GNSS ของอากาศยานอย่างเดียวไม่เท่ากับตำแหน่งวัตถุ ต้องขอ source/method/error เวลาสอดคล้องและการทวนตามวิธีของชุดจริง
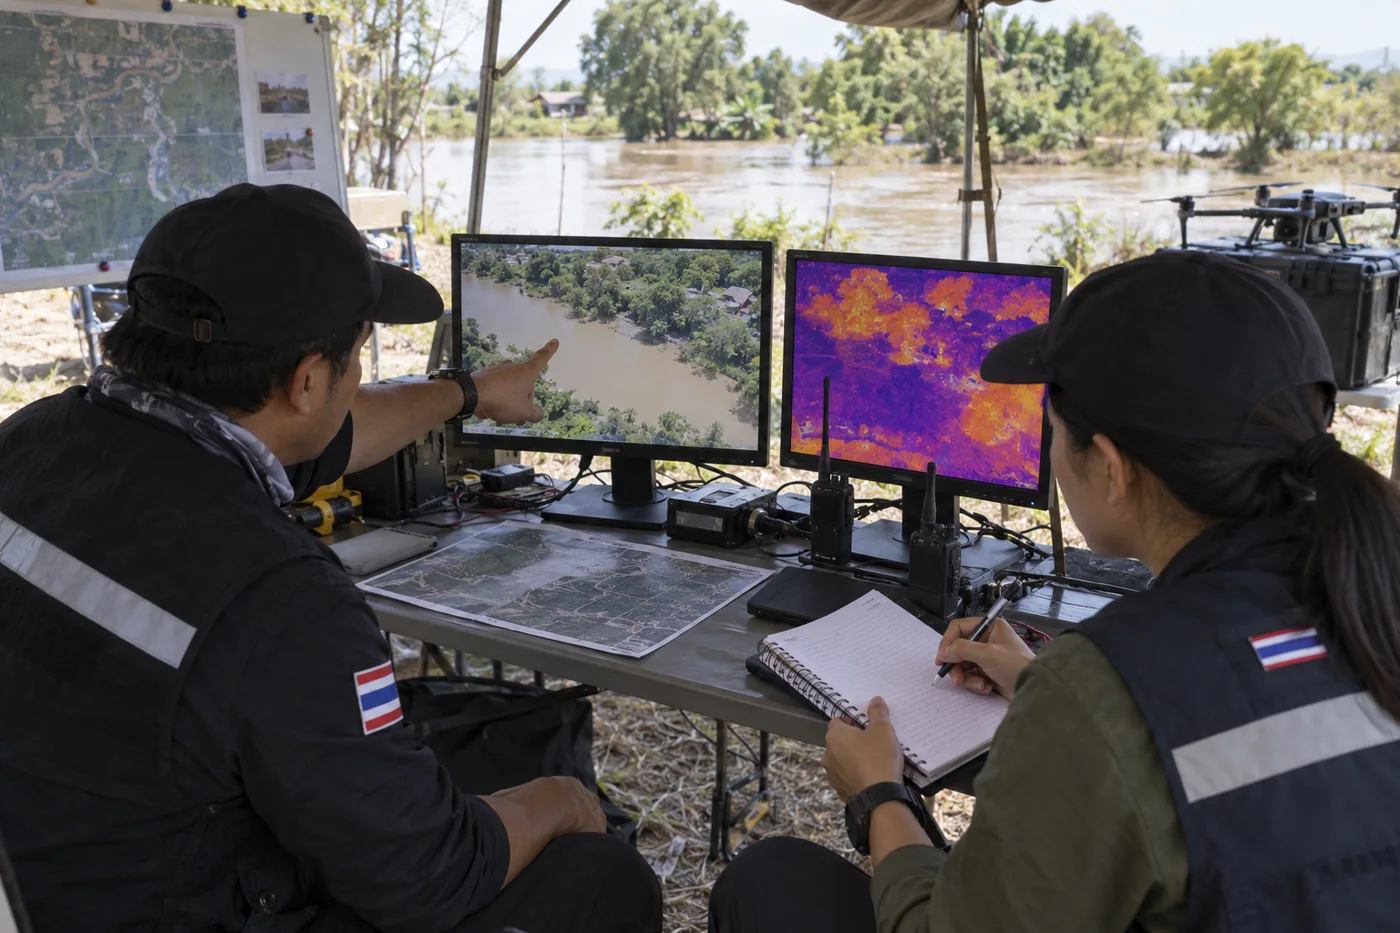
ภาพสร้างด้วย AI อธิบายการทวน ไม่ใช่หน้าจอผล AI หรือ raw media ของ fixture เปิดภาพการทวนขนาดเต็ม
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูเวลา review และ labels ที่ผู้เขียนสมมติ
| ID / sector / sensor | capture / receive / review | location / review_state | authored reference / flag | งานต่อและขอบข้ออ้าง |
|---|---|---|---|---|
| S01 / A / RGB+thermal | 10:00 / 10:06 / 10:09 | confirmed_teaching / pending_ground | person / flag | candidate ชั่วคราว ขอ raw/location review ก่อน handover ภาคพื้นจริง ไม่ใช่ found person |
| S02 / A / thermal | 10:02 / 10:06 / 10:10 | confirmed_teaching / rejected_teaching | non_person / flag | ผู้เขียนกำหนดวัตถุอุ่น ไม่มี pixel test; ปฏิเสธตามสอนไม่ field clear |
| S03 / B / thermal | 10:04 / 10:08 / 10:12 | unconfirmed / needs_location_review | person / no_flag | tabletop FN จาก reference แต่งขึ้น ขอ location/source/ส่วนบัง ไม่ใช่ค้นพบ actual miss |
| S04 / C / RGB | 10:06 / 10:10 / 10:13 | confirmed_teaching / no_candidate_teaching | non_person / no_flag | ไม่มี candidate ในสอน C ยัง partial |
| S05 / D / RGB+thermal | 10:08 / 10:14 / ว่าง | confirmed_teaching / pending_image_review | person / flag | คิวทวนภาพ ไม่เติมเวลา review/confirmation และยังไม่ส่งเป็นคนที่พบ |
| S06 / F / RGB | 10:10 / 10:15 / 10:18 | confirmed_teaching / no_candidate_teaching | non_person / no_flag | ไม่มี candidate ในสอน ไม่ยืนยันไม่มีคนใน F |
เสนอให้ผู้รับพิจารณา S01 provisional/raw / location, S03 location/source และ S05 queue review พร้อมเจ้าของ/หลักฐานที่ขอ ลำดับนี้เป็นงานเรียนที่ต้องอธิบายเหตุ ไม่เป็นคำสั่ง dispatch/SOP หรือ SLA ทีมจริง ทุกแถวไม่มี ground result และไม่มีคนที่ confirmed found
Coverage, detection และเวลาใช้คนละตัวหาร
จับคู่หนึ่ง authored reference object ต่อหนึ่งแถวกับ authored flag เพื่อสอน TP/FP/FN/TN เท่านั้น S05 ยังนับ TP ใน arithmetic แม้ pending image review เพราะ reference/flag ที่ผู้เขียนแต่งแยกจากคิว ไม่มี inference หรือความสามารถตรวจคนจริงที่วัดในชุดนี้
แผนภาพเป็น arithmetic ของหกรายการที่ผู้เขียนแต่ง ไม่ใช้ ground status เติม reference เปิดแผนภาพ detection ขนาดเต็ม
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูสูตร ขอบและข้อไม่รู้
| เรื่องที่นับ | คำตอบของ fixture | ขอบที่ต้องรักษา |
|---|---|---|
| Sector workload | reviewed_open 2/6; ต้องงานต่อ 4/6 | ไม่ใช่พื้นที่เท่ากัน/clear หรือ reference objects |
| Authored detection | TP 2 S01/S05; FP 1 S02; FN 1 S03; TN 2 S04/S06 | ไม่ actual inference/field performance หรือ confirmed persons |
| Precision / recall | 2/(2+1)=2/3 ทั้งสองสูตร | labelled authored subset นี้ ไม่ probability of detection ของพื้นที่ |
| Missing reference mutation | ลบ S03: unknown 1 labelled 5 TP 2 FP 1 FN 0 TN 2; precision 2/3 recall 2/2 | คง S03 และ B; ตัวหารเปลี่ยน ไม่เป็นระบบดีขึ้น ไม่ใช้ ground ที่ไม่มีเติม label |
| Zero denominator | undefined พร้อมเหตุและ labelled/unknown counts | ไม่เติม 0; หากทุก reference หาย unknown 6 labelled 0 |
| S01 latency | capture→review 9; receive→review 3 นาที | เวลาเก็บ/ถึง/ทวนแยก ไม่มี confirmation |
| S02 / S03 latency | 8/4 และ 8/4 นาที | ตามสมมติฐานเวลา ไม่ใช่ review duration ที่วัดจากเริ่ม–จบงาน |
| S04 / S06 latency | 7/3 และ 8/3 นาที | ไม่แปลว่าทวนทั้ง sector หรือยืนยันภาคพื้นแล้ว |
| S05 queue | backlog 1; receive 10:14→snapshot 10:20 รอ 6 นาที | review ว่างจึงยังไม่มี latency ทั้งสองค่า ไม่เติม 0 ไม่ review duration/confirmation |
เวลา of confirmation ต้องมีผลจากกระบวนการผู้รับรับผิดชอบและเวลาที่มาแยกต่างหาก ไม่ใช้ received/reviewed หรือ score เป็นเวลายืนยัน ใน fixture ยังไม่มี
ส่งงานให้คนที่รับผิดชอบ และตามสถานะด้วยหลักฐาน
Handover ต้องเชื่อม case/sector/record, รุ่นข้อมูล/snapshot, sensor/ที่มาและ media status, source/method/error ของตำแหน่ง, capture/receive/review/timezone, เหตุที่สงสัย/ข้อจำกัด/unknown, งานที่ขอ owner และหลักฐานที่ต้องส่งกลับ named recipient เป็นคนที่จะรับงาน ส่วน sent/received/acknowledged/ground_verified เป็นเหตุการณ์ที่ต้องมีหลักฐานแต่ละขั้น
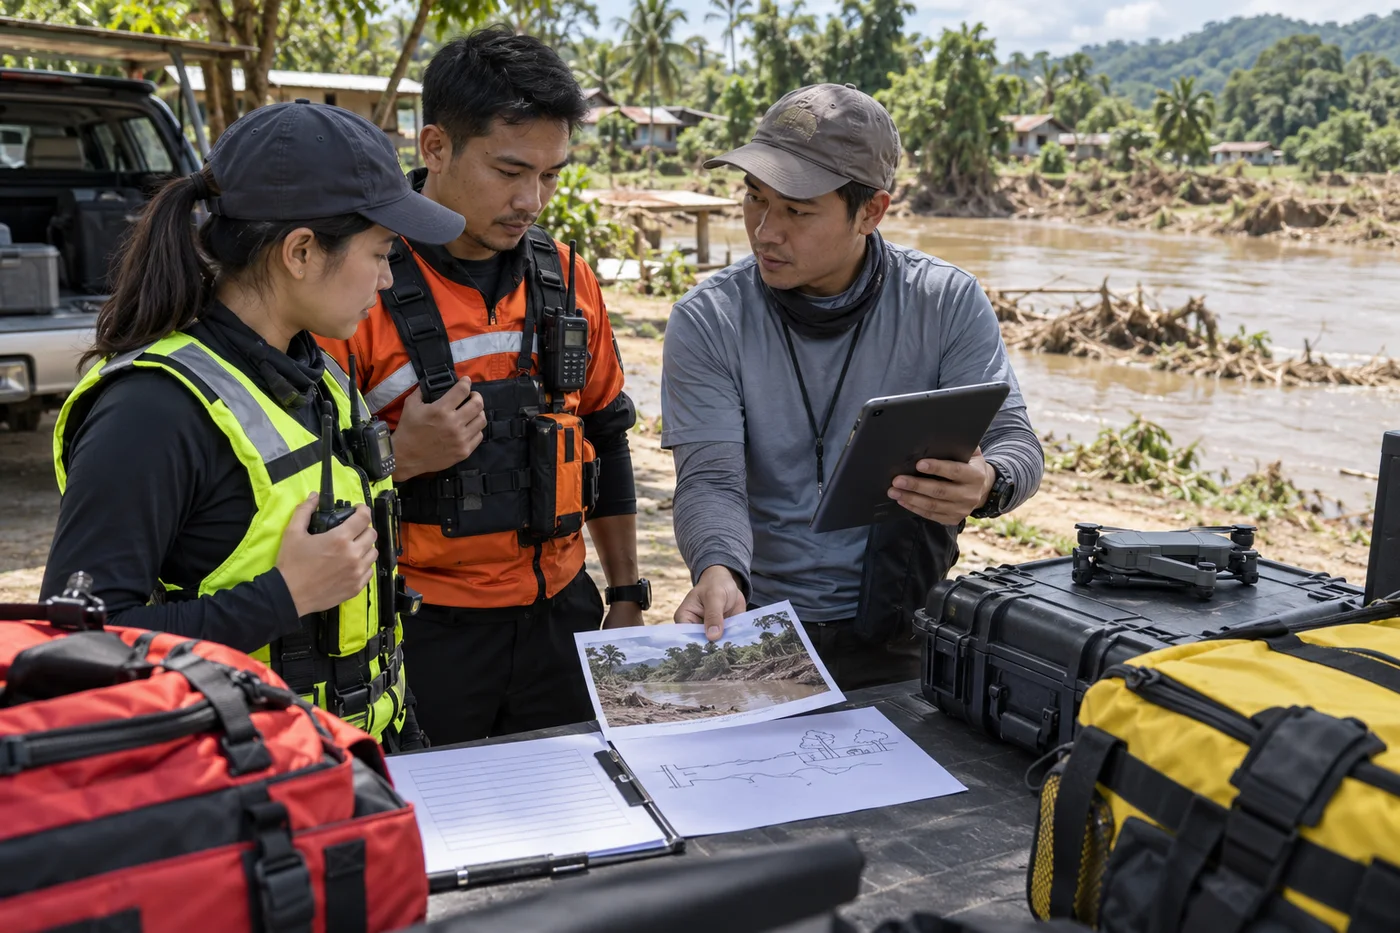
ภาพสร้างด้วย AI อธิบายการส่งงาน ไม่มีหลักฐานการรับงาน/ตรวจภาคพื้นของ TRAIN-SAR-01 เปิดภาพ handover ขนาดเต็ม
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูหลักฐานของสถานะรับงาน
| สถานะ | หลักฐานที่ต้องมี | สิ่งที่ยังอนุมานไม่ได้ |
|---|---|---|
| sent | ส่ง package รุ่นใด ถึงผู้ใด ช่องทางและเวลา | ไม่รู้ว่าผู้รับได้ไฟล์หรือรับงานแล้ว |
| received | ผู้รับได้รับข้อมูลรุ่นนั้นพร้อมหลักฐาน/เวลา | ไม่ยืนยันเข้าใจและรับงานตามขอบ |
| acknowledged | ผู้รับรับผิดชอบยืนยันเข้าใจ/รับงานที่ขอและขอบ | ยังไม่เป็นการตรวจยืนยันคนหรือผลช่วยเหลือ |
| ground_verified | ผู้รับรับผิดชอบบันทึกวิธี ผล ขอบ แหล่งและเวลา confirmation | ไม่เติมจาก thermal/AI/เวลาทวน; fixture ทุกแถว not_performed |
ในชุดสอนไม่มีหลักฐาน sent/received/acknowledged จริงของ package แม้มี received_at สมมติของข้อมูลสำหรับ image review ต้องแยกสองบริบทนั้น เก็บ private package ให้ผู้มีสิทธิ์ตามความจำเป็น Public copy ต้องทวนสิทธิ์และลดข้อมูลบุคคล/พิกัด/สื่อที่ไม่จำเป็นก่อนเผยแพร่ บันทึก redaction เหตุ ผู้ทวนและรุ่น ไม่สร้างชื่อ/hash ของ raw ที่ไม่มี เก็บ correction ก่อน–หลัง คำทัก/คำตอบ ผู้รับที่ต้องแจ้ง และ owner/หลักฐาน/เงื่อนไขตรวจซ้ำของงานค้าง
KSEC: ความพร้อมเรียน กิจกรรมและหลักฐาน
K=Knowledge ความรู้ S=Skills ทักษะ E=Ethics จริยธรรม C=Character ลักษณะบุคคล ใช้รหัสคงที่ 12 ID ตาม กรอบร่วม KSEC แต่ละ ID มี priorKnowledge/priorSkill เป้าหมาย กิจกรรม หลักฐานและเกณฑ์ E/C ใช้การตัดสินใจ/การรับคำทัก/การแก้ที่สังเกตในกิจกรรม ไม่ตัดสินคุณธรรมหรือบุคลิกถาวร ความพร้อมเรียนไม่เป็นการรับรองความพร้อมบินหรือกู้ภัย CLO/PLO ยังว่าง pending_design
แผนภาพใช้ตรวจว่ากิจกรรม/ชิ้นงานตามถึง ID ไม่เป็นผลผู้เรียน เปิดแผนภาพ KSEC ขนาดเต็ม
B ผู้เริ่มต้น: เขียน brief ที่รักษาข้อไม่รู้
ทำ ใบงาน B จากหกรายการ: brief หนึ่งหน้า ผู้รับ/คำถาม/ขอบพื้นที่-เวลา, A/B7 เกณฑ์และทางเลือกภาคพื้น, สองทะเบียน, ตัวเลขสามเรื่อง, คำตอบเมื่อถูกขอให้ยืนยันคน/clear/โพสต์ทั้งหมด และ B-v0/B-v1 พร้อมคำตอบทัก ใช้ rubric และ learning record
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูพื้นฐาน เป้าหมาย หลักฐานและตัวอย่างราย ID
| ID | priorKnowledge / priorSkill และงานเติม | เป้าหมาย กิจกรรมและหลักฐาน | เกณฑ์และตัวอย่างมีหลักฐาน / ต้องแก้ |
|---|---|---|---|
| APP-M07-B-K01 | รู้ UAS/RGB/thermal/observation; อธิบายคำขอได้; ทวน พื้นฐาน และ sensor limits แล้วอธิบายจุดร้อน | อธิบายผู้รับ คำถาม ขอบใช้และ A/B/ภาคพื้น; brief+ตาราง 7 เกณฑ์ | มี: “เพิ่ม thermal เมื่อวิธี/คนรองรับ ส่วนบังยัง unknown”; แก้: “thermal ยืนยันคนเสมอ” |
| APP-M07-B-S01 | รู้ ID/sector/timezone; อ่านตาราง/ลบเวลาได้; ทวน เวลา/ตำแหน่ง แล้วทำ S01 | จัด 6 sector / 6 records และคำนวณแยก; สองทะเบียน/สูตร/ตัวหาร | มี: 2/6+4/6 หน่วย TP 2 / FP 1 / FN 1 / TN 2 S05 queue 6 ไม่มี latency; แก้: “2/6 พื้นที่ clear”/latency 0 |
| APP-M07-B-E01 | รู้สมมติ/จริง/สิทธิ์; แก้ claim ได้; readiness แก้“AI พบสองคน”; ทวน ข้อสังเกต กับ ส่งมอบ แล้วส่งประโยคใหม่ | ตัดสินใจใช้/แชร์พร้อมเหตุหนึ่งสถานการณ์; corrected claim+private/public คำขอ | มี: ถอน found/clear ขอ raw/location/สิทธิ์ก่อนใช้; แก้: แต่ง ground/เผยพิกัดอัตโนมัติ |
| APP-M07-B-C01 | รู้รุ่น/หน้าที่; เก็บก่อนหลัง/ตอบทักได้; readiness รับคำทักหนึ่งข้อ; ทวน teamwork และอ่านกลับงาน | ตอบทุกทักและมอบงานค้าง; B-v0/B-v1/change / owner log | มี: แก้ queue พร้อมเหตุ S05 มี owner/หลักฐาน/ทวน; แก้: ลบ v0 หรือเพียง“จะตรวจ” |
ก่อนงานหลักลงพื้นฐานและงานเติมราย ID แล้วตรวจซ้ำ ผลที่คาดของ B ไม่ใช่คำตอบว่าพบใคร แต่เป็น brief ที่คนรับตรวจต่อได้ Debrief: ข้อไม่รู้ใดเปลี่ยนการเลือก A/B/ภาคพื้น และคนรับช่วงเห็นเหตุแก้จากรุ่นได้หรือไม่?
O ผู้ปฏิบัติงาน/ผู้วางแผน: วางงานจนถึงผู้รับ
ทำ ใบงาน O: A/B/บัญชีชุดจริงที่ต้องขอ, แผนหกขั้นพร้อมคน/แบตเตอรี่/ลิงก์/สิทธิ์, request / confirmation ของ mutual aid, sector/candidate/queue, versioned private/public package/redaction และ O-v0/O-v1 ทุกข้อค้างต้องมีเจ้าของ หลักฐานที่ขอและเงื่อนไขทวน ไม่ถือว่าแผนที่เขียนเป็นคน/ชุดพร้อม
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูเกณฑ์ราย ID ของผู้วางแผน
| ID | priorKnowledge / priorSkill และงานเติม | เป้าหมาย กิจกรรมและหลักฐาน | เกณฑ์และตัวอย่างมีหลักฐาน / ต้องแก้ |
|---|---|---|---|
| APP-M07-O-K01 | รู้ mission/aircraft/sensor/method; เทียบเกณฑ์ร่วมได้; ทวน selection กับ site แล้วเทียบ A/B | เทียบ 7 เกณฑ์และ 3platform มีเงื่อนไข; A/B+manual/compatibility บัญชี | มี: coverage/endurance/conditions/review/link/cost/limits-fallback พร้อมหลักฐานชุดที่ขอ; แก้: preset ระยะ/กล้องสากล |
| APP-M07-O-S01 | รู้ registry/queue/roles/time; วางคนทวน/ลบเวลาได้; ทวน brief และ time-location แล้ววาง S03/S05 | วางหกขั้นพร้อม owner/ทรัพยากร/hold; สองทะเบียน/คิว/handover | มี: S01raw/location S03source S05queue B/C/D/E งานต่อ; แก้: dispatch จาก confirmed_teaching หรือชื่อผู้รับเท่ากับ ack |
| APP-M07-O-E01 | รู้สิทธิ์/ขอบหลักฐาน/รับงาน; เลือกข้อมูลจำเป็นได้; readiness ทำ private/public ตัวอย่าง; ทวน evidence กับ handover | ส่ง package รักษา unknown ตามสิทธิ์; private/public+redactionlog | มี: ไม่มี raw/ground ชัด เวลา confirmation ยังไม่มี public รอ review/ลดข้อมูล; แก้: แต่ง raw hash/ซ่อน incomplete/โพสต์พิกัด |
| APP-M07-O-C01 | รู้อำนาจทรัพยากร/รุ่น; ขอสมทบ/ตามคำตอบได้; readiness รับทักชื่อทีมไม่ตอบรับ; ทวน teamwork | ติดตาม mutualaid และตอบทุกทัก; O-v0/O-v1/request / confirmation-ownerlog | มี: เจ้าของยืนยันพร้อมหลักฐานหรือ pending/พัก/fallback; แก้: available จากการร้องขอ |
Debrief: หากเครื่องมีแต่คิวทวนค้าง ข้อเสนอใดลดงานที่ผู้รับต้องเดา? ทีมสมทบไม่ตอบทำให้งานใดพัก? เวลา received_atของ image review ต่างจากหลักฐานผู้รับ package ได้รับอย่างไร? ใช้เฉลยในใบงานแล้วให้ผู้รับช่วงอ่านกลับแผน/ข้อค้าง
D ผู้พัฒนา/ผู้ปรับแต่ง: เสนอตัวตรวจโดยไม่สวมผลรัน
ทำ ใบงาน D ซึ่งมี input contract, R01–R08, D01–D18/subcases และ expected ครบ actual ทุกกรณี not_run ไม่มี validator/component หรือ AI inference ส่งมอบ v0 เป็นข้อเสนอผิดที่นับ flag เป็นคน/no_flag เป็น clear เติม pending latency 0 และ reference หายเป็น non_person ให้ v1 แยกสองทะเบียน สามแกนตัวเลขและเหตุ hold/unknown
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดู requirements ที่เชื่อม test matrix
| Requirement | สิ่งที่ v1 ต้องรักษา | กลุ่ม test ในใบงาน |
|---|---|---|
| R01 Identity/provenance | uniqueID/case/sector/schema/origin ชัด duplicate/conflict ไม่เพิ่ม count และมี reason | D01–D07, D13 |
| R02 Time | parse วันที่/offset ลำดับ capture≤receive≤review≤snapshot review ว่างได้สำหรับ pending ไม่เติมค่า | D01–D10 |
| R03 Coverage | sectorregistry อิสระจาก objects/flags คง B/C/D/E และ E ที่ไม่มี record ไม่ area/clear | D01–D06, D13–D14 |
| R04 Candidate/location/media | flag/reference/review/location/raw/ground แยก source/method/error ต้องทวน ไม่มี found จาก teaching | D01–D06, D10, D12, D14 |
| R05 Detection arithmetic | authored labels แยก review unknown คงแถว/labelledcount ตัวหารศูนย์ undefined | D01–D06, D11–D12, D15 |
| R06 Time/queue/handover | latency สองชนิดเมื่อมีเวลา valid pending ใช้ queue age แยก sent/received/ack/ground | D01–D06, D10, D16 |
| R07 Rights/untrusted data | private/publicreview/redaction text/CSV เป็น data ไม่ execute/auto-fetch คำใน observation | D14, D17 |
| R08 Version/rollback | input/schema/rules/config/output ก่อนหลัง ทุก issue มีคำตอบ owner แจ้ง stale และทวนหลังคืน | D18 |
Matrix แยก normal S01–S06 เป็นหกแถว แล้วครอบคลุม duplicates/time parse/timezone/missing/future/order/pending blank, missing reference, FP/FN, sector conflict/wrong case, unknown location/raw absent, zero denominator, queue age กับ latency, privacy/untrusted data และ version / rollback ไม่มี SOP/SLA/model confidence ที่แต่งขึ้น เก็บ D-v0/D-v1 และ issue ก่อนหลัง Trigger ผลผิดให้พัก คืนเฉพาะ known-reviewed รุ่นที่รองรับ input หรือคง hold แจ้งผู้รับและวาง recheck D01–D06+D11+D14+D15+D17+failed subcases actual ยัง not_run
โฟกัสตารางแล้วใช้ลูกศรซ้ายหรือขวาเพื่อดูเกณฑ์ราย ID ของผู้พัฒนา
| ID | priorKnowledge / priorSkill และงานเติม | เป้าหมาย กิจกรรมและหลักฐาน | เกณฑ์และตัวอย่างมีหลักฐาน / ต้องแก้ |
|---|---|---|---|
| APP-M07-D-K01 | รู้ schema/state/requirement/sensor; อธิบาย contract/reason ได้; ทวน testing กับ sensor limits แล้วแยก reference | อธิบาย v0→v1 และ R01–R08; input/output/reasons+scope | มี: สอง registry/สาม metrics authored labels ไม่ pixels/ground จริง; แก้: flag เป็น found/metadata เป็น pixel verified |
| APP-M07-D-S01 | รู้ timestamps/denominator; mutation→expected ได้; ทวน integration กับ time-location แล้วเขียน missing reference | ครบ D01–D18/subcases ผูก R01–R08; matrix expected/actual | มี: normal 6 และ failure ครบ expected ถูก actualnot_run; แก้: unknown หาย เติมเวลา/zero denominator หรืออ้างผ่าน |
| APP-M07-D-E01 | รู้ระดับหลักฐาน/สิทธิ์/untrusted data; ถอน claim/export ได้; readiness แก้“v1tested/public ได้”; ทวน evidence | แยกข้อเสนอ/ผล/สิทธิ์; claim scope/private-public/untrustedplan | มี: proposal เท่านั้น ไม่มี validator/flight/ground/learner/calibration ผล text เป็น data; แก้: “v1 ผ่านทุก case”หรือ CSV สั่งส่งข้อมูล |
| APP-M07-D-C01 | รู้ baseline/version/rollback; เก็บ issue/ก่อนหลังได้; readiness เปิด issue ตัวหารผิด; ทวน teamwork | ทุกทักมีคำตอบและคืน/ทวนได้; D-v0/D-v1/input/schema/rules/config/outputlog | มี: trigger ผู้พัก/คืน/ตรวจ known-reviewed หรือ hold แจ้ง stale และ recheck; แก้: ทับประวัติ/คืน v0 ผิดแล้ว ready |
Debrief: missing reference เปลี่ยนตัวหารแต่ไม่เปลี่ยน coverage อย่างไร? หลัง rollback ใครต้องได้รับ correction? การปรับกล้องต้องควบคุม reference/เวลา/ตำแหน่งและคู่มืออะไรโดยไม่สวมผลทดสอบเป็นของเรา? ใช้ expected เพื่อทวนการออกแบบ ไม่เขียนว่าแผนทดสอบคือผลรัน
ตรวจชิ้นงานและใช้ต่อ
ดาวน์โหลด readme/สัญญาฟิลด์, CSV, rubric/เฉลยละเอียด, KSEC record และ curriculum mapping ใบงานแต่ละเส้นทางใช้ได้ด้วยตัวเอง มีข้อมูลโจทย์ คำสั่ง ช่องชิ้นงาน ผลที่คาด เฉลยและ debrief
ประเมิน 4 ID ของเส้นทางเป็น มีหลักฐานตามเกณฑ์ / ต้องฝึกเพิ่ม / ยังไม่มีหลักฐาน พร้อมไฟล์/ส่วน ผู้ตรวจ วันและรุ่น ผู้เรียนเดี่ยวระบุ self-review/รอผู้ตรวจ เก็บก่อนหลัง ตอบทุกคำทักด้วยหลักฐานหรือเหตุคงไว้ งานค้างมี owner/สิ่งที่ต้องขอ/เงื่อนไขทวน ผล KSEC ไม่รับรองระบบ กล้อง ผู้ปฏิบัติงานหรือความพร้อมภารกิจจริง
ต่อกับ การค้นหาและช่วยเหลือ, ข้อจำกัดเซนเซอร์, รายงานหลักฐาน และ M06 ประเมินสถานการณ์ โดยรักษาขอบเวลา/coverage/confirmation/สิทธิ์ของแต่ละกรณี
ฝึกจุดรับงานค้นหาจากข้อมูลประเมินใน S1: ผังส่งต่อสามภารกิจ: จุดต้องสงสัยต้องมีผู้รับผิดชอบตรวจและรายงานกลับก่อนตีความเป็นผลยืนยันหรือความต้องการลำเลียง.
เมื่อมีหลายคำขอใช้ชุดภาพและทีมเดียวกัน ลอง บัตรฝึกทรัพยากรร่วม M06/M07/M09 เพื่อส่งข้อขาดด้านตำแหน่ง/ผู้รับให้ผู้มีหน้าที่ แล้วจัดลำดับตามหลักฐานใหม่โดยไม่รับปากทีมซ้ำ.
แหล่งข้อมูลและขอบที่อ่านจริง
- FLIR: thermal และสิ่งบดบัง: อ่าน HTML หัวข้อ walls/glass/trees และสภาพแวดล้อม ไม่ใช่ผลทดสอบกล้องรุ่นที่จะใช้
- Nature: Search and rescue with airborne optical sectioning: อ่านเฉพาะ abstract ที่เข้าถึงได้ ไม่อ้างฉบับเต็มหรือยกตัวเลขงานมาเป็นผลชุดนี้
- NIST: Performance of Emergency Response Robots: อ่าน Summary/Technical Idea/Research Plan ไม่ได้อ่านมาตรฐาน ASTM เต็มหรือทำ certification
- NIST: Level 4 Obstructed Lanes and Scorable Scenarios: อ่าน workload/metrics และตัวอย่างสถานการณ์ ไม่กำหนด lane/เวลาของงานจริง
- DJI Enterprise: Search and Rescue: อ่าน solution/coordinate-share workflow มีขอบผู้ผลิต ไม่ใช้ productnumbers หรือจัดอันดับ
ตรวจแหล่งวันที่ 11 ตุลาคม 2026 กรณี ข้อมูล กิจกรรม/เกณฑ์และกระบวนการหกขั้นเป็นการออกแบบสอนของผู้เขียน แหล่งเหล่านี้ไม่เป็นที่มาของหก records ไม่อ้าง FEMA/PubMed ที่อ่านไม่เพียงพอ ไม่มีผลบิน/กล้อง/AI/validator/ภาคพื้น/ผู้เรียนในรอบนี้
ต่อด้วย C02 ชุดข้อมูลค้นหา เพื่อคำนวณขนาดข้อมูลกับเวลา ทวน offline รุ่นแผนและ TTL พร้อมข้อค้างว่าข้อมูลที่ลดแล้วยังพอให้ผู้รับจัดงานหรือไม่ การทันเวลาในสูตรไม่ยืนยันการรับของคนหรือพื้นที่ค้นครบ